
Interoperabilità nei sistemi autonomi: oltre la connessione

Cinque livelli di interoperabilità

Per progettare un sistema realmente interoperabile è utile distinguere cinque livelli. Il primo riguarda l’infrastruttura fisica e di rete: alimentazione, connettività, copertura, banda e trasporto del segnale. Il secondo comprende protocolli, API e regole con cui i componenti si scambiano messaggi.
Il terzo livello riguarda i dati: formati, unità di misura, timestamp, riferimenti geografici, identificativi e criteri di validità. Il quarto è quello semantico, cioè il significato attribuito a uno stato, a un allarme o a una missione. Il quinto riguarda il processo operativo: chi riceve l’informazione, quale decisione deve prendere e quali attività devono essere avviate.
Un’integrazione può superare correttamente i primi due livelli e fallire sui successivi. Un evento può arrivare al sistema aziendale senza indicare la priorità, la posizione o l’asset a cui si riferisce. La connessione funziona, ma l’operatore deve ancora ricostruire manualmente il contesto. In questo caso i sistemi comunicano, ma non sono davvero interoperabili.
Contratti d’interfaccia e qualità del dato

Un contratto d’interfaccia descrive in modo esplicito dati, comportamento e responsabilità. Specifica la sorgente e il destinatario dello scambio, il formato previsto, le unità, la frequenza, i limiti ammessi, i codici di errore, i requisiti di autenticazione, la versione supportata e il soggetto responsabile dell’interfaccia.
Questa disciplina riduce le interpretazioni implicite e consente di individuare con maggiore rapidità dove intervenire quando una dipendenza cambia. È particolarmente importante negli ecosistemi composti da piattaforme, payload e software forniti da soggetti diversi, nei quali nessun componente può essere valutato isolatamente dal comportamento dell’insieme.
Anche la qualità del dato deve essere trattata come un requisito. Non riguarda soltanto l’accuratezza, ma anche completezza, tempestività, coerenza, provenienza e stato di validità. Un dato corrente, uno stimato e uno degradato non possono essere presentati nello stesso modo: la loro condizione può modificare la decisione dell’operatore o il comportamento del software.
Versioni, aggiornamenti e test di regressione

L’interoperabilità deve continuare a funzionare nel tempo. Firmware, sensori, payload, API, sistemi operativi e applicazioni evolvono con cicli differenti. Una modifica locale, anche corretta dal punto di vista del singolo componente, può interrompere funzioni che sembravano consolidate oppure modificare silenziosamente la qualità di un dato.
Versionamento, ambienti di prova, dataset di riferimento e test di regressione permettono di verificare gli effetti di ogni aggiornamento prima del rilascio. È necessario definire le combinazioni supportate, le finestre di aggiornamento, i criteri di accettazione e le condizioni che richiedono un rollback. Ogni interfaccia deve inoltre avere un owner chiaramente identificato.
La continuità operativa nasce anche da questa capacità di governare il cambiamento. Non significa impedire l’evoluzione tecnologica, ma renderla controllata, osservabile e reversibile quando il comportamento del sistema non corrisponde a quello atteso.
Validare il flusso end-to-end

Un test di interoperabilità deve partire da un evento reale o rappresentativo e seguire l’informazione fino alla sua conseguenza operativa. Non basta verificare che un endpoint restituisca una risposta: occorre controllare identità, tempo, posizione, priorità, trasformazioni applicate, visualizzazione, registrazione e gestione dell’errore.
Il percorso deve essere verificato sia in condizioni nominali sia degradate. Cosa accade se il collegamento si interrompe, il messaggio arriva in ritardo, il sensore dichiara un livello di affidabilità insufficiente oppure il sistema destinatario non è disponibile? Il comportamento atteso deve essere stabilito prima del test: accodamento, ripetizione, modalità ridotta, richiesta di conferma o intervento dell’operatore.
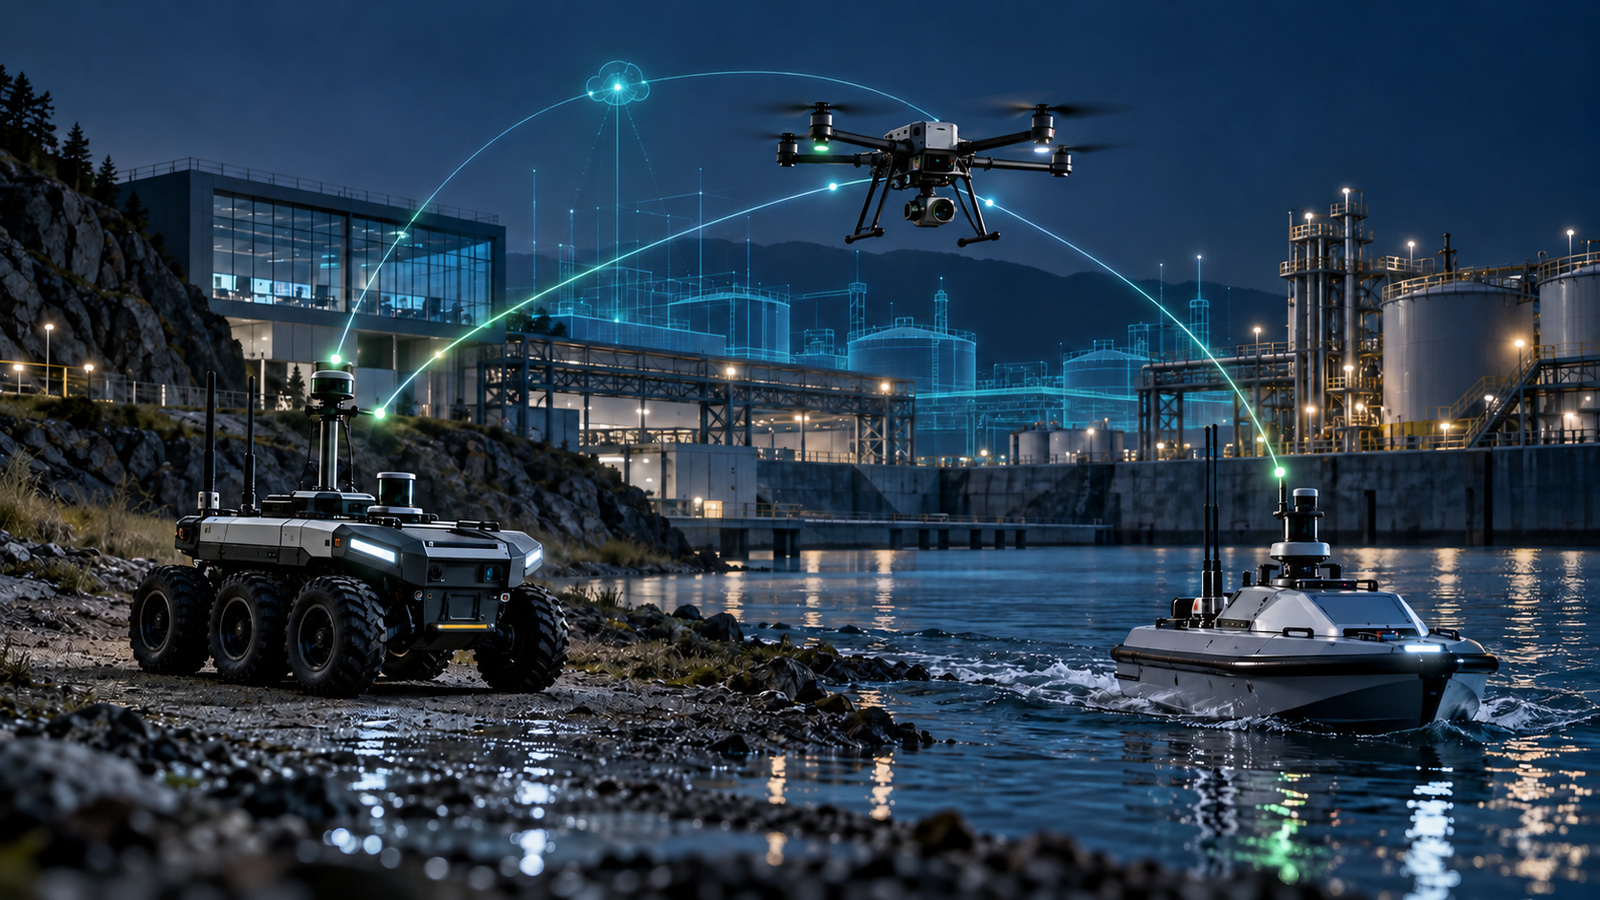
RAS affronta l’interoperabilità come requisito di architettura. RAS-LINK, RAS-SENSE e RAS-C2 mettono in relazione connettività, percezione e coordinamento; la configurazione concreta viene però costruita sulle interfacce, sulle policy e sui processi effettivi del cliente, non su un modello astratto uguale per ogni scenario.
Checklist per costruire una mappa di interoperabilità

La mappa delle interfacce rende visibili dipendenze spesso distribuite tra fornitori, IT, operations e system integrator. Può iniziare come documento sintetico e acquisire dettaglio sulle connessioni che incidono maggiormente sulla missione, sulla qualità del dato o sulla continuità del servizio.
- Sorgente e destinatario: identificare chi genera l’informazione, chi la utilizza e per quale finalità.
- Responsabilità: assegnare un owner tecnico e uno operativo a ogni scambio rilevante.
- Struttura del dato: documentare schema, unità, coordinate, timestamp, frequenza e criteri di validità.
- Sicurezza e tracciabilità: definire autenticazione, autorizzazione, log e requisiti di rete applicabili.
- Compatibilità: indicare versioni supportate, dipendenze e modalità di aggiornamento.
- Gestione delle eccezioni: stabilire errori, timeout, comportamento offline, fallback e responsabilità di recupero.
- Validazione: predisporre test nominali, degradati e di regressione da ripetere dopo le modifiche.
La priorità deve essere assegnata alle interfacce che possono fermare la missione, alterare una decisione o rendere il dato non tracciabile. È su questi punti che la validazione produce il maggiore valore progettuale.
Tre principi da tenere fermi
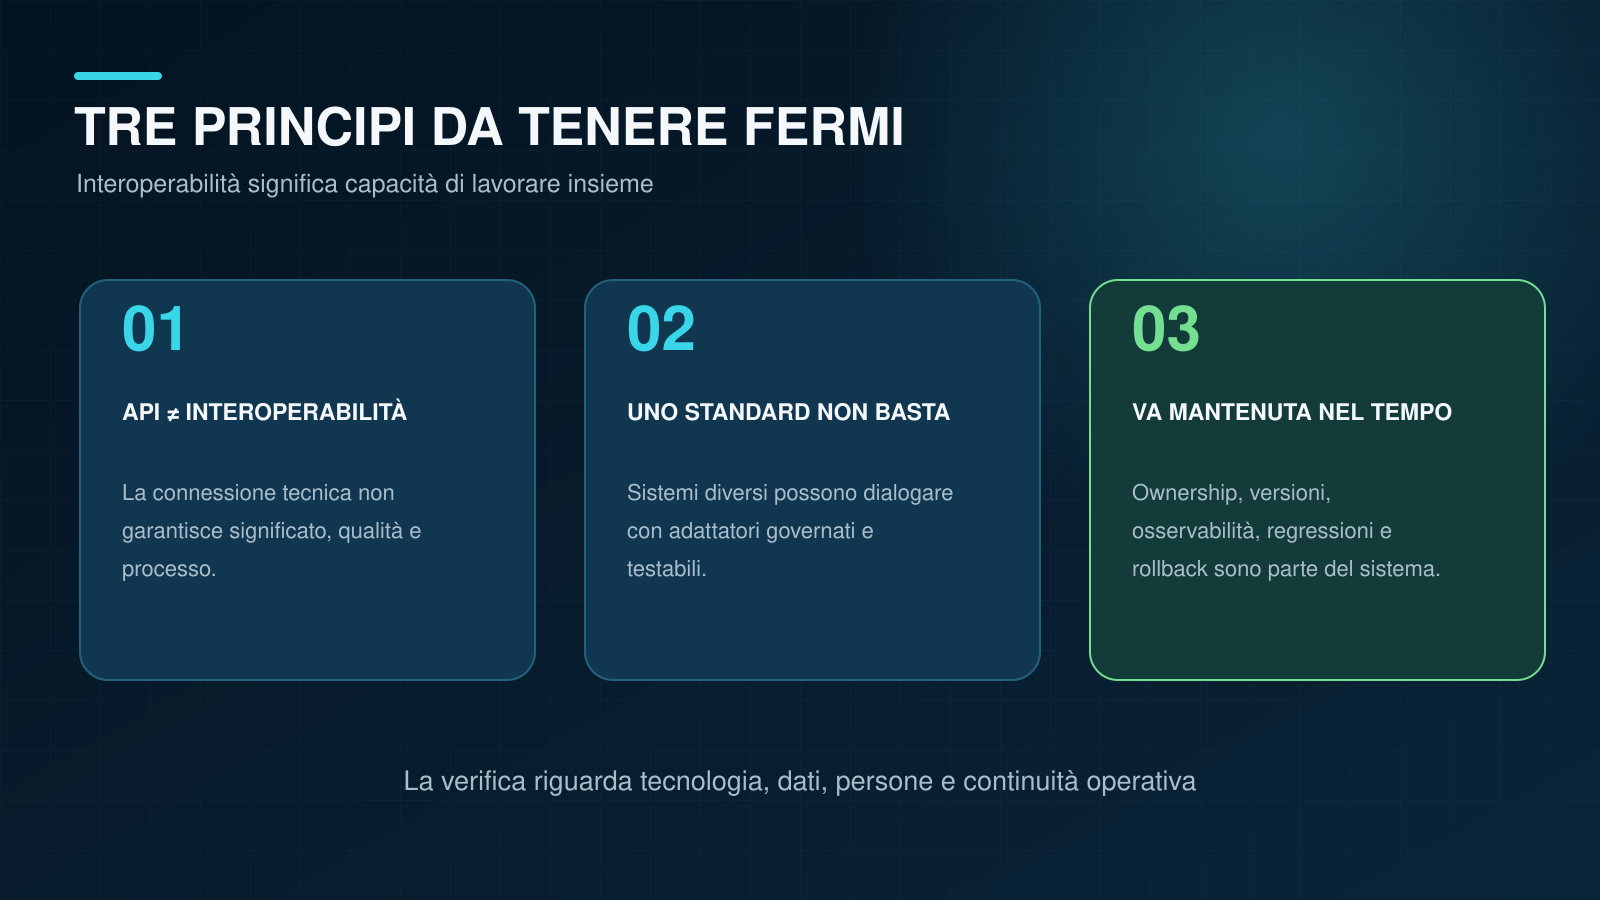
La disponibilità di un’API non dimostra l’interoperabilità. È una condizione tecnica utile, ma non garantisce che semantica, qualità del dato, ruoli e workflow siano condivisi.
Non sempre è necessario adottare un unico standard. Sistemi differenti possono essere collegati attraverso adattatori e modelli canonici, purché ogni trasformazione sia documentata, governata e sottoposta a test.
L’interoperabilità non termina con il collaudo. Deve essere mantenuta attraverso ownership, versionamento, osservabilità, dataset di prova, test di regressione e procedure di rollout o rollback.
Progettare sistemi che possano evolvere
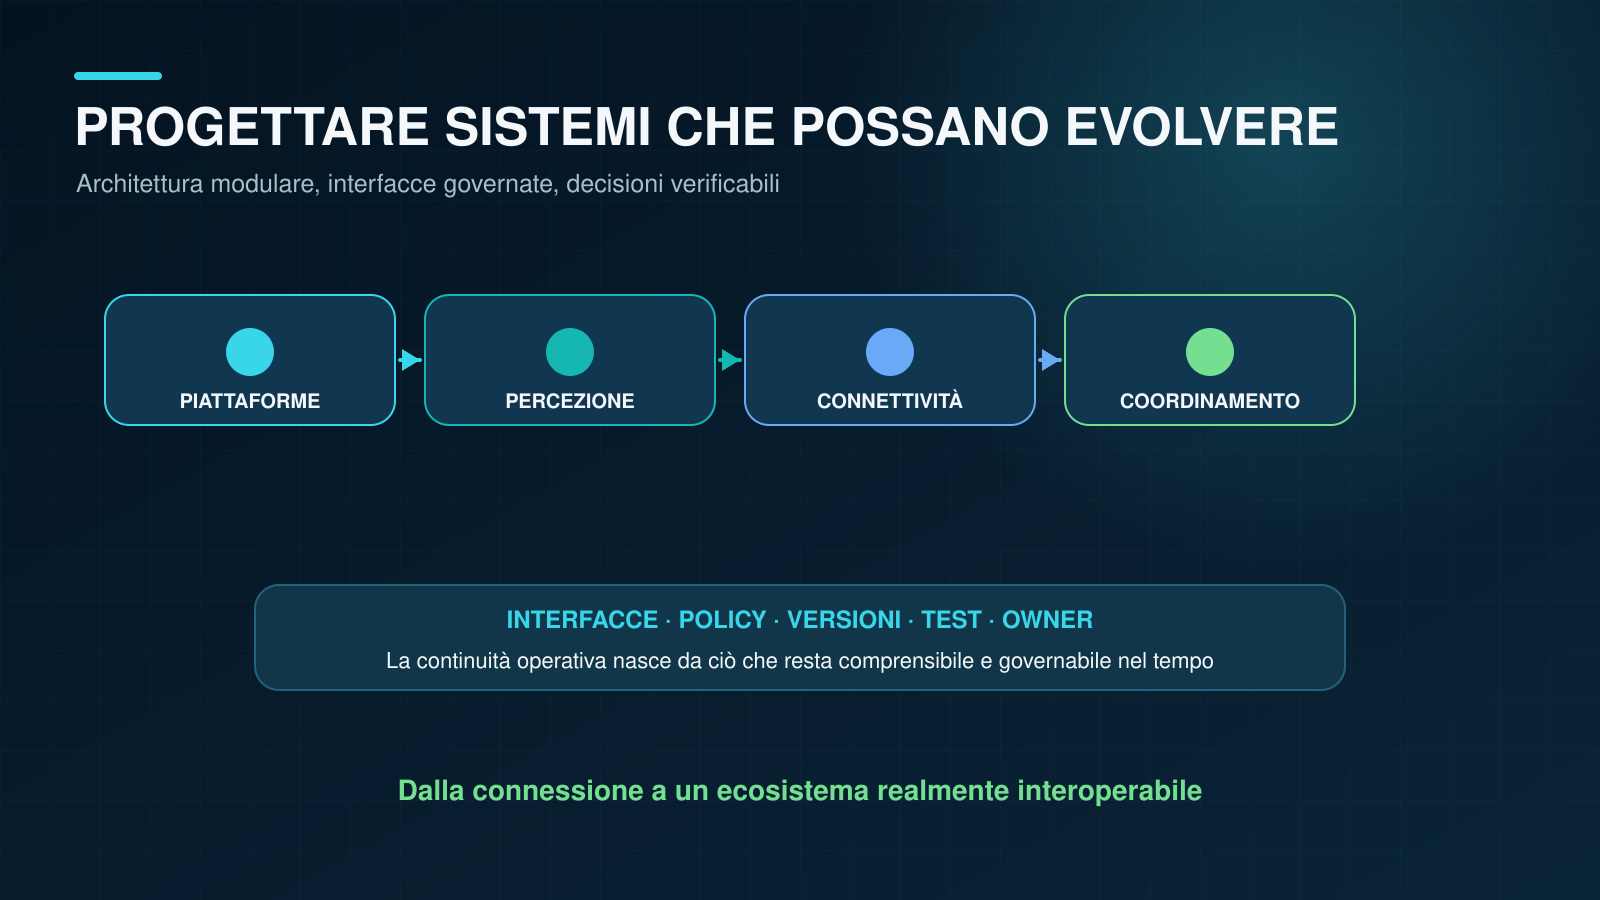
Un’architettura interoperabile permette di integrare nuovi asset, sostituire componenti e aggiornare funzioni senza perdere il controllo delle dipendenze. Questa flessibilità non deriva dall’assenza di regole, ma dalla presenza di interfacce comprensibili, responsabilità definite e verifiche ripetibili.
Se dovete collegare piattaforme autonome, payload e sistemi aziendali già esistenti, il primo passo è costruire una mappa attendibile di interfacce, dati, versioni e owner. Richiedete un incontro tecnico con Dronemaster per individuare le dipendenze critiche e definire un percorso di integrazione verificabile.
RAS — a brand of Dronemaster S.r.l.
Leggi anche:
- Proof of concept nella robotica: come validarlo
- Droni cargo nei rifugi dell’Alto Adige: la logistica alpina diventa programmabile
- Robotica subacquea per ispezionare le infrastrutture
- RAS System integration robotica: dalla piattaforma al sistema
- Droni e IA: la nuova architettura per la mappatura e il monitoraggio fluviale
- RAS: robotica autonoma integrata da Dronemaster
Richiedi
info
Sovvenzioni
Con riferimento all’art. 1 comma 125 della Legge 124/2017, qui di seguito sono riepilogate le sovvenzioni ricevute nell’anno 2022:
Soggetto erogante: Stato Italiano
Contributo ricevuto: 16.398
Causale: Bonus investimenti L.160/19
Certificazioni
In quanto Operatore/Pilota con autorizzazioni Enac n. 3975 e n. 4488 tutti i nostri servizi sono assoggettati al rispetto del Regolamento dei Mezzi Aerei a Pilotaggio Remoto ed in particolare all’ art. 8
Scopri le certificazioni