
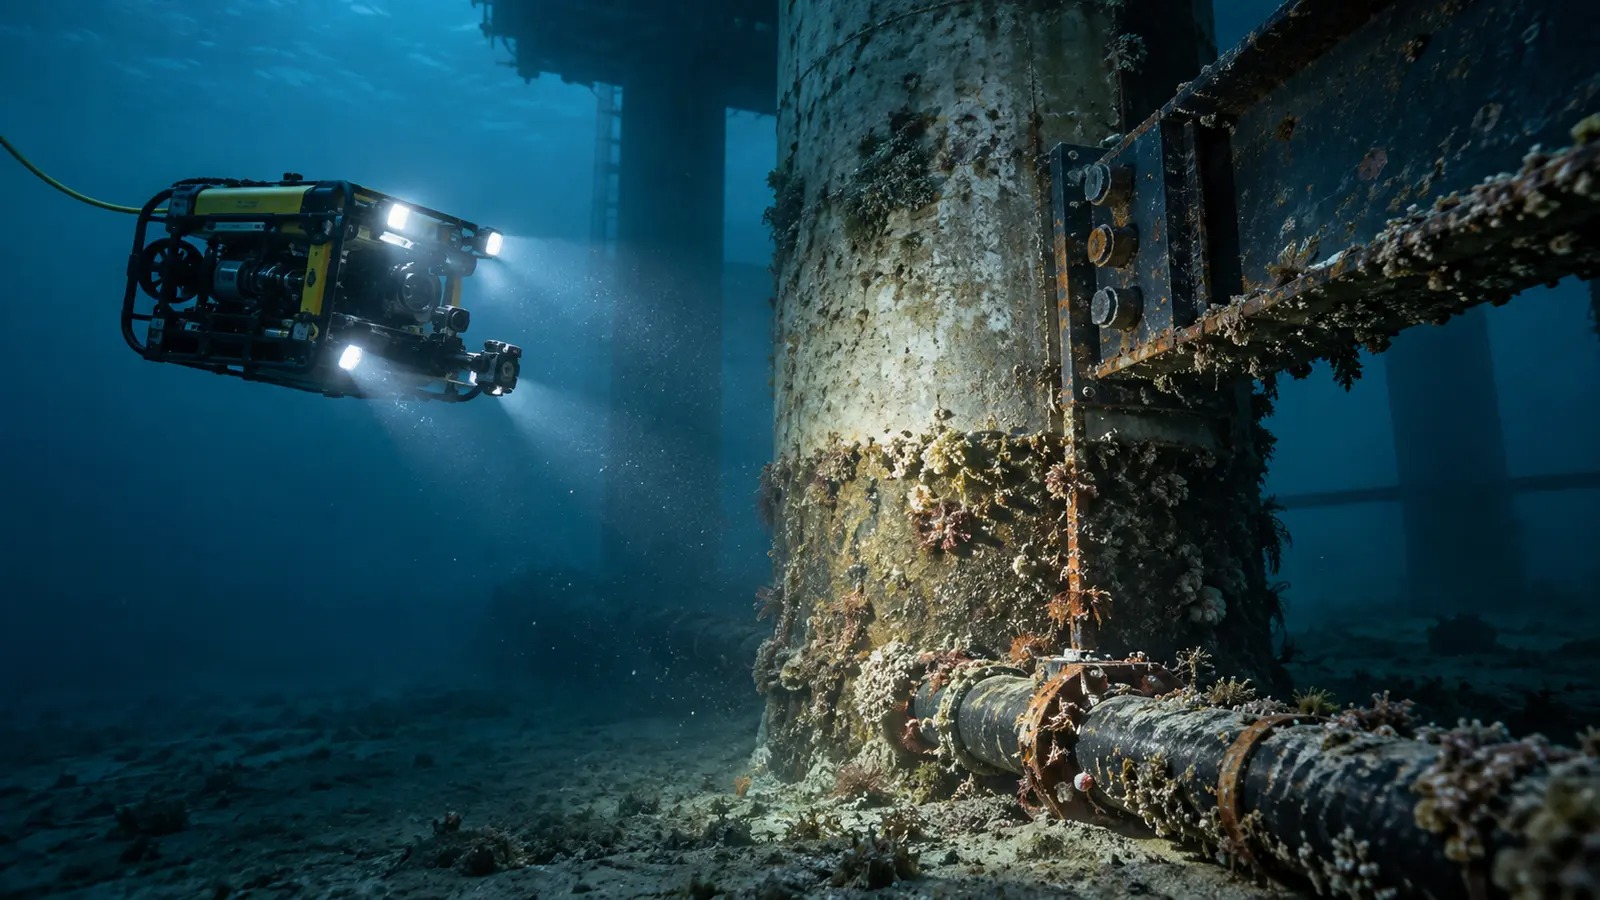
Robotica subacquea per ispezionare le infrastrutture
ROV e altri sistemi marittimi devono essere configurati intorno all’oggetto da osservare, alle condizioni del sito e al tipo di evidenza che deve essere restituita a ingegneri, manutentori o autorità.

L’ambiente viene prima del sensore

Profondità, corrente, torbidità, fouling, riflessi, ostacoli e accessi influenzano mobilità e qualità del dato. Una camera può essere efficace in un sito e insufficiente in un altro; illuminazione, sonar o altri payload devono essere valutati rispetto alla visibilità reale e alla dimensione delle anomalie da individuare.
Il sopralluogo e le informazioni disponibili sul sito servono a definire punti di ingresso e recupero, area operativa, lunghezza e gestione del tether quando presente, supporto di superficie e criteri per interrompere la missione.
Localizzare e rendere confrontabile l’evidenza

Sott’acqua il posizionamento non può essere dato per scontato. Un’immagine priva di riferimento è difficile da utilizzare: chi analizza deve sapere quale elemento è stato osservato, da quale distanza e in quale punto del percorso. La localizzazione può combinare riferimenti relativi, sensori di navigazione, sistemi esterni e procedure di missione.
La ripetibilità è importante nelle campagne periodiche. Percorsi, punti di osservazione, convenzioni di denominazione e metadati devono consentire di confrontare evidenze nel tempo e distinguere un cambiamento reale da una differenza di acquisizione.
Comunicazioni, controllo e sicurezza operativa
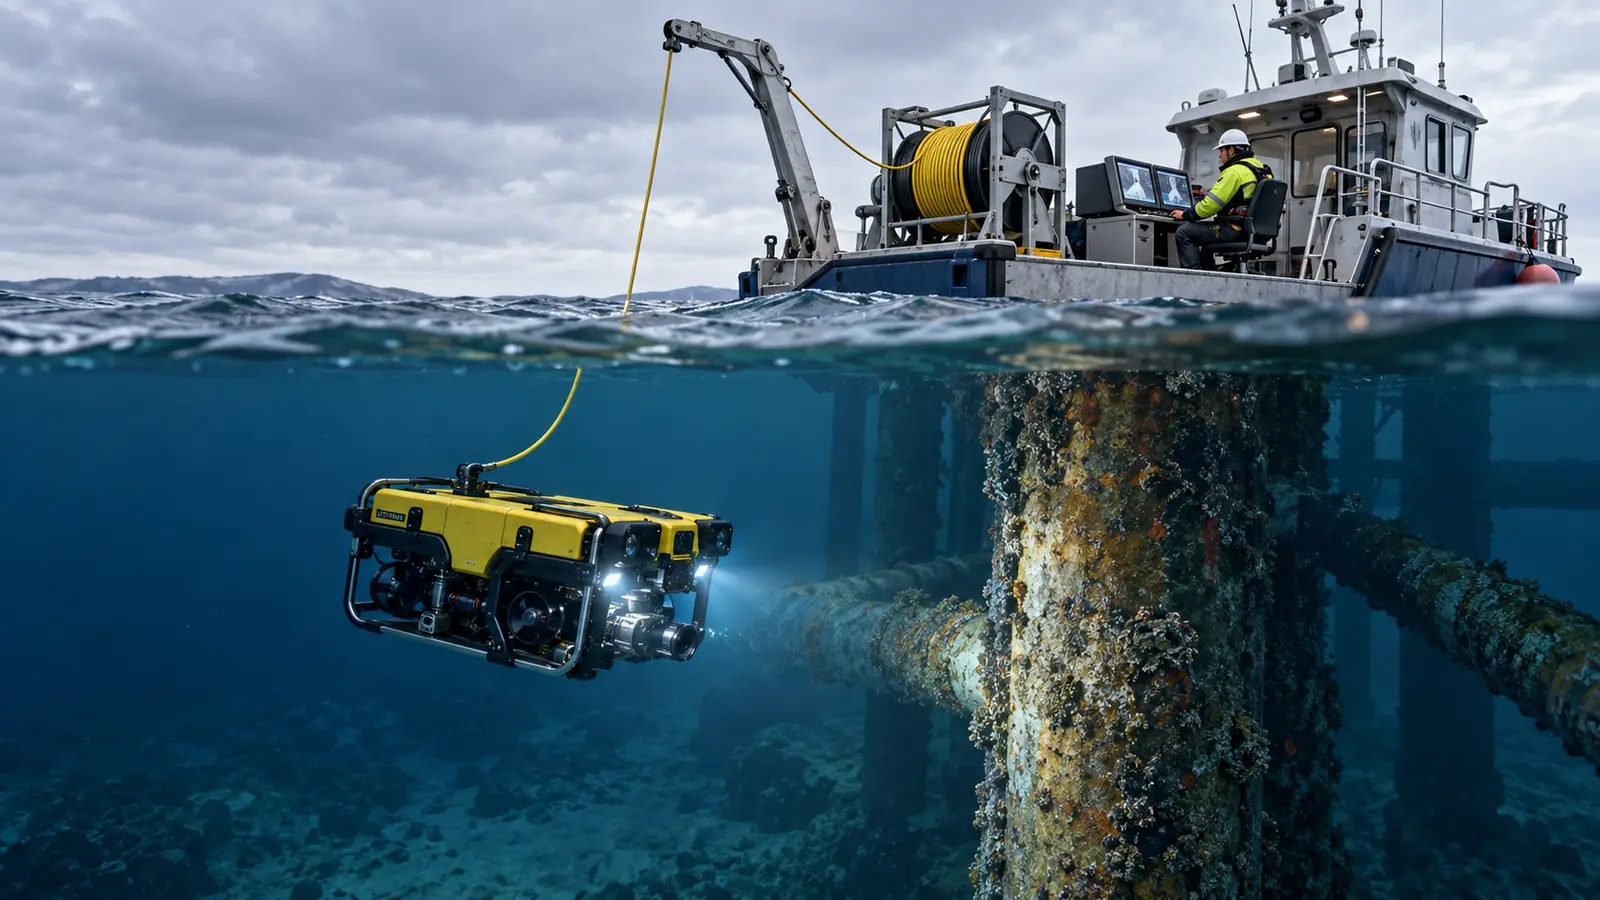
Il collegamento tra piattaforma, unità di superficie e operatore deve sostenere comando, telemetria e dati del payload con latenza e qualità adeguate. Tether, sistemi acustici o altre soluzioni comportano vincoli differenti; la scelta dipende da missione, distanza, ambiente e livello di supervisione.
Il piano operativo deve gestire perdita di visibilità, impigliamento, corrente oltre soglia, guasto del payload e recupero. L’eventuale autonomia va introdotta con funzioni e confini espliciti, mantenendo stato e responsabilità comprensibili all’operatore.
Dal rilievo al report tecnico
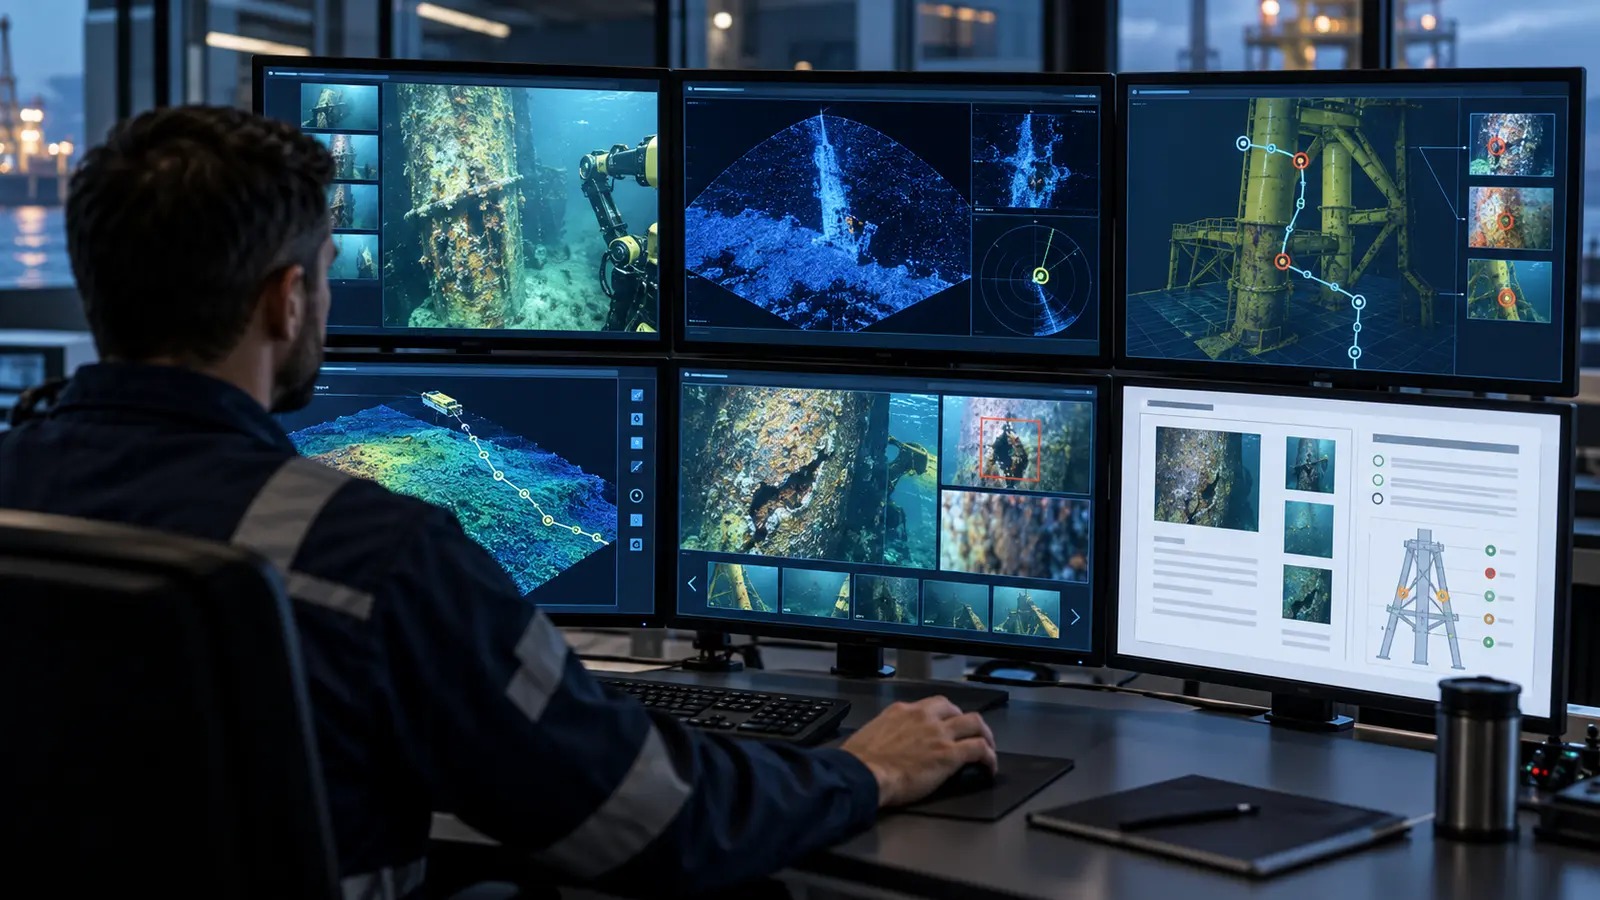
La missione produce valore quando le evidenze diventano un deliverable coerente: video indicizzati, immagini annotate, tracce, misure, modelli o segnalazioni associate agli elementi dell’opera. Il controllo qualità deve essere abbastanza rapido da individuare aree mancanti mentre è ancora possibile ripetere una tratta.
RAS-M considera insieme piattaforma, payload, navigazione, comunicazioni e restituzione. Configurazioni e prestazioni vanno validate nel sito o in uno scenario rappresentativo, perché le condizioni ambientali incidono direttamente sul risultato.
Checklist per un’ispezione subacquea
La preparazione riduce tempi improduttivi in campo e consente di valutare se camera, sonar, illuminazione e navigazione possano produrre l’evidenza richiesta.
- Disegni, elementi dell’opera e anomalie da documentare.
- Accesso, profondità, corrente, torbidità e ostacoli noti.
- Metodo di localizzazione e convenzione per indicizzare i dati.
- Supporto di superficie, comunicazioni, tether e piano di recupero.
- Formato del report, controllo qualità e confronto con campagne precedenti.
Se alcune informazioni non sono disponibili, il primo rilievo può essere progettato anche per ridurre l’incertezza sul sito.
Domande frequenti su ROV e sistemi marittimi

Una telecamera è sufficiente? Dipende da visibilità, dimensione del difetto e distanza. In alcuni scenari illuminazione, sonar o altri payload diventano necessari.
Come si associa il video al punto ispezionato? Con procedure, riferimenti, sensori di navigazione e metadati proporzionati alla precisione richiesta.
Un ROV può operare senza tether? Esistono architetture differenti. Controllo, autonomia, comunicazioni e recupero devono essere valutati rispetto alla missione, non assunti come equivalenti.
Costruire una campagna di ispezione verificabile

Per preparare una valutazione sono utili disegni dell’opera, profondità, condizioni note, anomalie ricercate e formato del report. Pianificate un briefing tecnico con Dronemaster per definire il perimetro di fattibilità.
RAS — a brand of Dronemaster S.r.l.
Leggi anche:
- RAS System integration robotica: dalla piattaforma al sistema
- Droni e IA: la nuova architettura per la mappatura e il monitoraggio fluviale
- RAS: robotica autonoma integrata da Dronemaster
- Drone Rega per il soccorso alpino: BVLOS, Lifeseeker e IA
- Soccorso in montagna in Piemonte: la Valsesia si dota di un drone con ARTVA e termocamera
Richiedi
info
Sovvenzioni
Con riferimento all’art. 1 comma 125 della Legge 124/2017, qui di seguito sono riepilogate le sovvenzioni ricevute nell’anno 2022:
Soggetto erogante: Stato Italiano
Contributo ricevuto: 16.398
Causale: Bonus investimenti L.160/19
Certificazioni
In quanto Operatore/Pilota con autorizzazioni Enac n. 3975 e n. 4488 tutti i nostri servizi sono assoggettati al rispetto del Regolamento dei Mezzi Aerei a Pilotaggio Remoto ed in particolare all’ art. 8
Scopri le certificazioni