
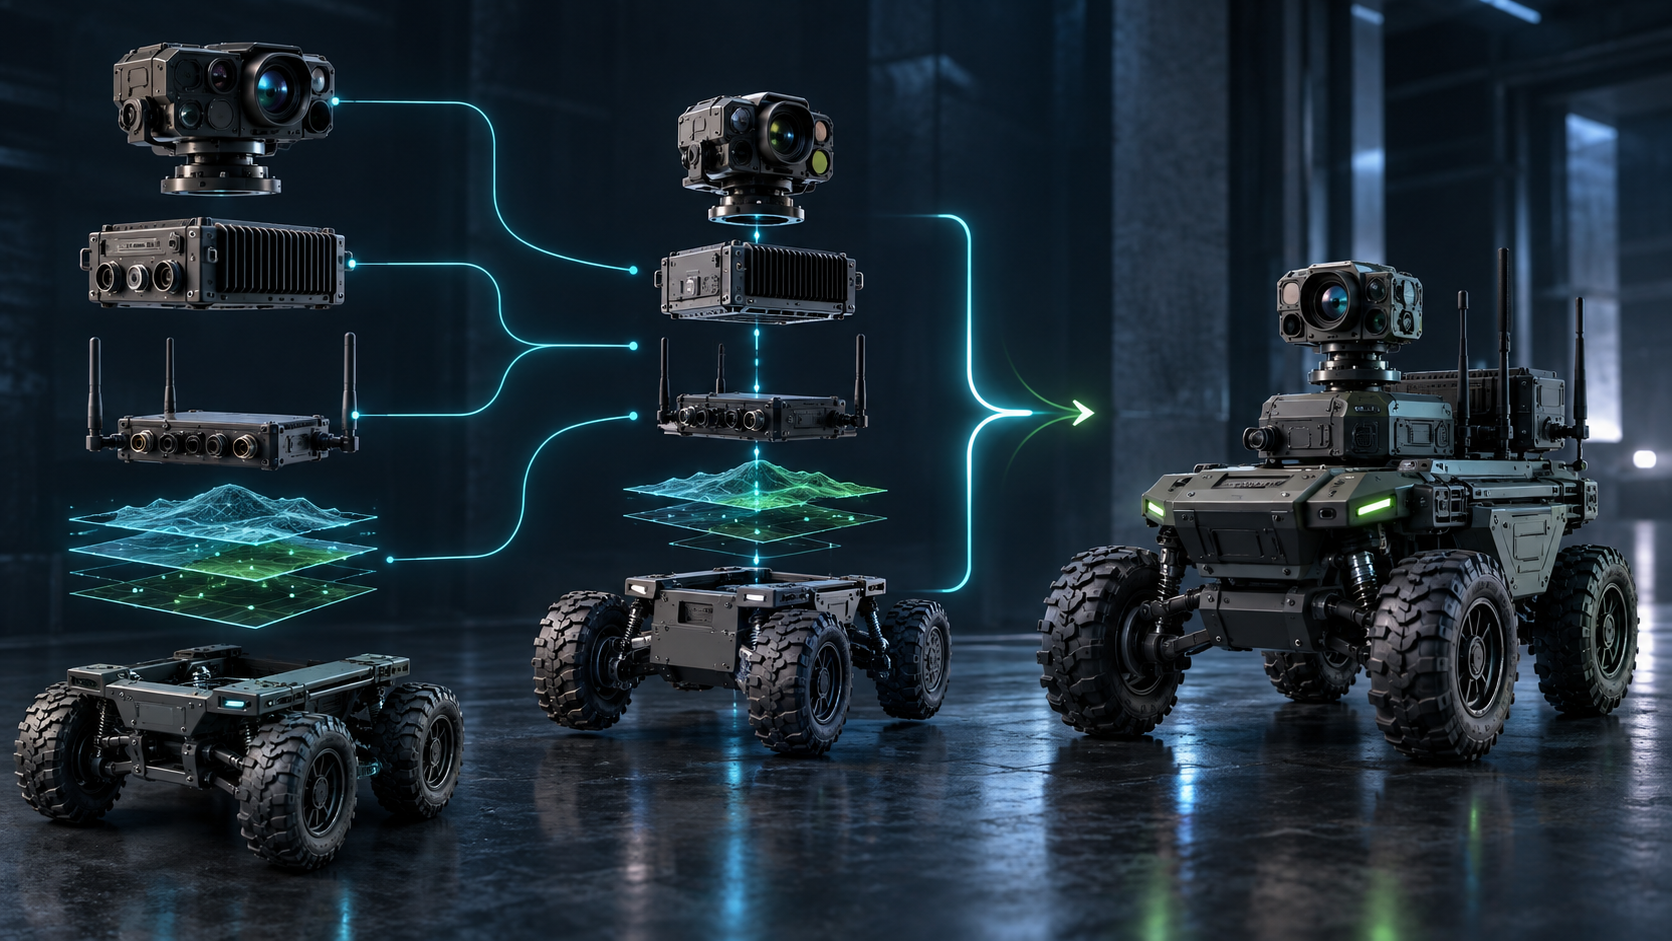
RAS System integration robotica: dalla piattaforma al sistema
La system integration robotica è il lavoro che trasforma componenti validi in una soluzione coerente. Una piattaforma, un sensore e un software possono funzionare perfettamente presi singolarmente e fallire comunque quando devono operare insieme, in un ambiente reale e dentro un processo esistente.
Per ridurre questo rischio, la progettazione deve governare fin dall’inizio requisiti, interfacce, dati, sicurezza, manutenzione e validazione. È qui che il ruolo del system integrator diventa decisivo.
Il requisito viene prima della piattaforma

Scegliere il mezzo prima di avere definito il compito è uno degli errori più costosi. Porta a inseguire le caratteristiche del prodotto, anziché verificare l’adeguatezza rispetto a distanze, superfici, ostacoli, illuminazione, polvere, acqua, copertura radio, durata della missione e modalità di intervento umano.
Un requisito utile è osservabile e misurabile. Non basta chiedere «un robot per l’ispezione»: occorre descrivere aree, frequenza, dati attesi, soglie di qualità, tempi, livelli di rischio e soggetti che useranno i risultati. Da questo quadro discendono mobilità, payload, autonomia, comunicazioni e integrazioni necessarie.
Interfacce: dove si concentra il rischio di progetto

Il rischio raramente si trova nel componente più visibile. Si concentra nei punti di scambio: alimentazione e montaggio del payload, sincronizzazione temporale, protocolli, formati dati, autenticazione, latenza, gestione della perdita di collegamento, aggiornamenti e versioni software.
Una buona architettura assegna responsabilità chiare e definisce contratti d’interfaccia. Stabilisce quali dati vengono generati, con quale frequenza, come vengono validati e dove sono conservati. Prevede anche cosa deve accadere quando una dipendenza non è disponibile: fermarsi, rientrare, continuare in modalità ridotta o chiedere una decisione all’operatore.
Integrare il dato nel processo operativo

Un’ispezione non termina quando il sensore registra un’immagine. Il dato deve essere associato al luogo e al momento corretti, controllato, confrontato con soglie o serie storiche e consegnato nel formato utile a chi gestisce manutenzione, sicurezza o continuità operativa.
L’integrazione può quindi coinvolgere dashboard, archivi documentali, GIS, sistemi di manutenzione, ticketing o API aziendali. Non ogni progetto richiede tutte queste connessioni; richiede però che il risultato finale sia definito prima di progettare la catena tecnologica.
Verificare il sistema, non soltanto i componenti
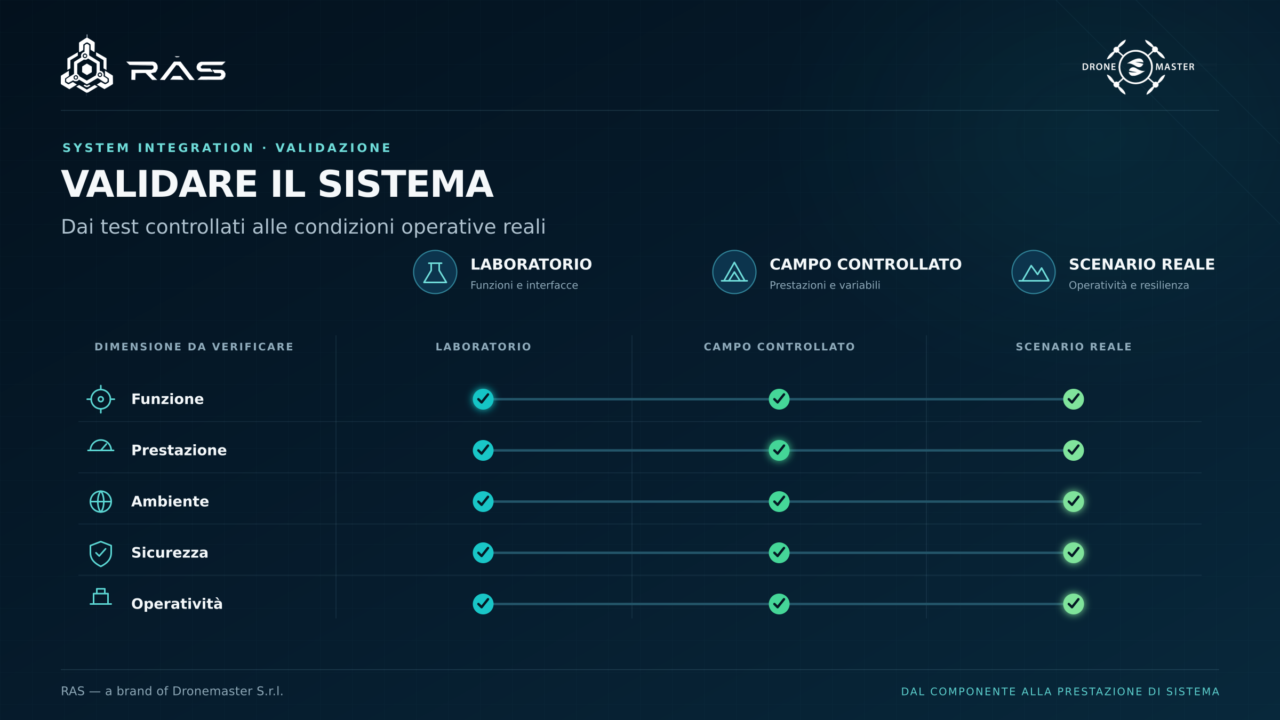
La conformità delle singole parti è necessaria, ma non dimostra la prestazione dell’insieme. Il piano di prova deve riprodurre gli aspetti che possono cambiare l’esito: terreno, luce, distanze, interferenze, presenza di persone, perdita di segnale, degradazione del sensore e procedure di recupero.
Il metodo Dronemaster procede per gate: fattibilità, architettura, integrazione, PoC, pilot e messa in servizio. Ogni passaggio produce evidenze e una decisione. Questo evita di trasformare una sperimentazione aperta in un progetto senza criteri di uscita.
Checklist di system integration prima del PoC

Un PoC efficace non richiede un progetto definitivo, ma richiede confini chiari. Prima di avviare l’integrazione, team cliente e system integrator dovrebbero condividere almeno questi elementi.
- Ipotesi da verificare e decisione che dipenderà dal risultato.
- Configurazione dei componenti e versioni software utilizzate.
- Interfacce critiche, formati, frequenze e responsabilità.
- Dataset o output che dimostreranno l’esito del test.
- Comportamento atteso in caso di perdita di rete, dato o sensore.
- Criteri di accettazione, log e modalità di ripetizione della prova.
Questa disciplina rende il test riproducibile e impedisce che le conclusioni dipendano soltanto dall’impressione della giornata.
Domande frequenti sulla system integration robotica
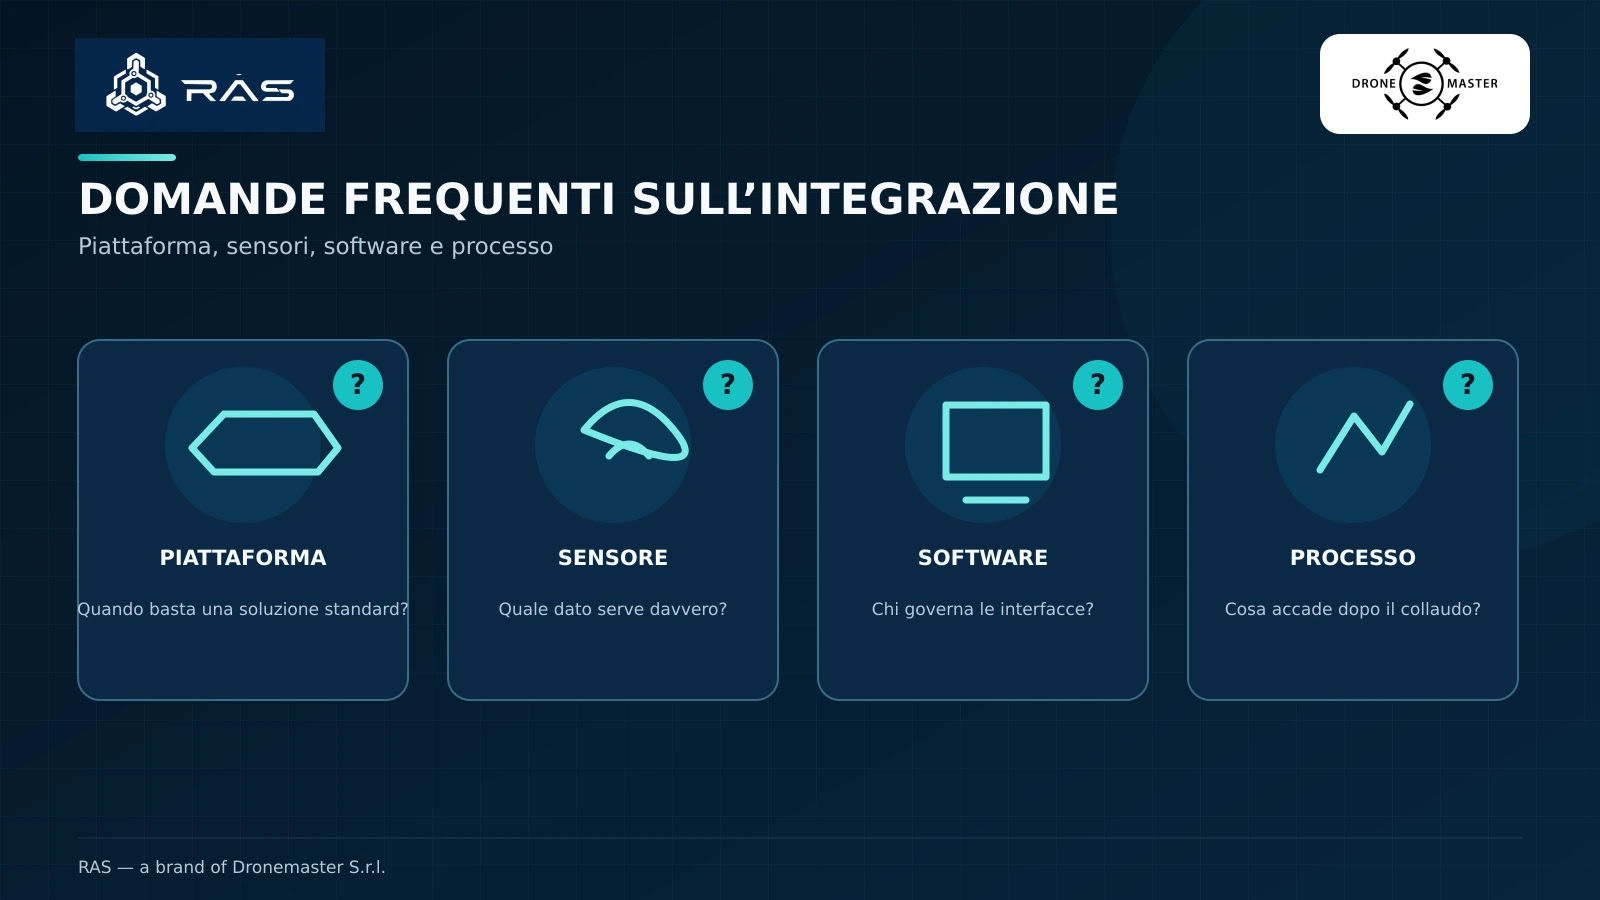
Perché non acquistare direttamente una soluzione completa? Quando requisito e offerta standard coincidono può essere corretto. L’integrazione serve quando ambiente, payload, dati o workflow richiedono adattamenti verificabili.
Chi risponde delle interfacce tra fornitori? Il progetto deve assegnare owner e criteri a ogni interfaccia. Il system integrator coordina l’architettura, ma responsabilità e supporto vanno formalizzati.
L’integrazione termina al collaudo? No. Aggiornamenti, manutenzione, ricambi, cybersecurity applicabile e test di regressione fanno parte del ciclo di vita.
Dalla fattibilità a un’architettura verificabile

La system integration di Dronemaster parte dall’attività da migliorare, non dalla tecnologia da collocare. Per un caso d’uso concreto, richiedete un’analisi di fattibilità indicando scenario, vincoli e risultato atteso.
[Credits: RAS — a brand of Dronemaster S.r.l.]
Leggi anche:
- Droni e IA: la nuova architettura per la mappatura e il monitoraggio fluviale
- RAS: robotica autonoma integrata da Dronemaster
- Drone Rega per il soccorso alpino: BVLOS, Lifeseeker e IA
- Soccorso in montagna in Piemonte: la Valsesia si dota di un drone con ARTVA e termocamera
- Droni agricoli contro il clima estremo: sensori aerei per proteggere i raccolti
- Droni heavy-lift nello Yunnan: sei UAV sollevano 780 kg
Richiedi
info
Sovvenzioni
Con riferimento all’art. 1 comma 125 della Legge 124/2017, qui di seguito sono riepilogate le sovvenzioni ricevute nell’anno 2022:
Soggetto erogante: Stato Italiano
Contributo ricevuto: 16.398
Causale: Bonus investimenti L.160/19
Certificazioni
In quanto Operatore/Pilota con autorizzazioni Enac n. 3975 e n. 4488 tutti i nostri servizi sono assoggettati al rispetto del Regolamento dei Mezzi Aerei a Pilotaggio Remoto ed in particolare all’ art. 8
Scopri le certificazioni