
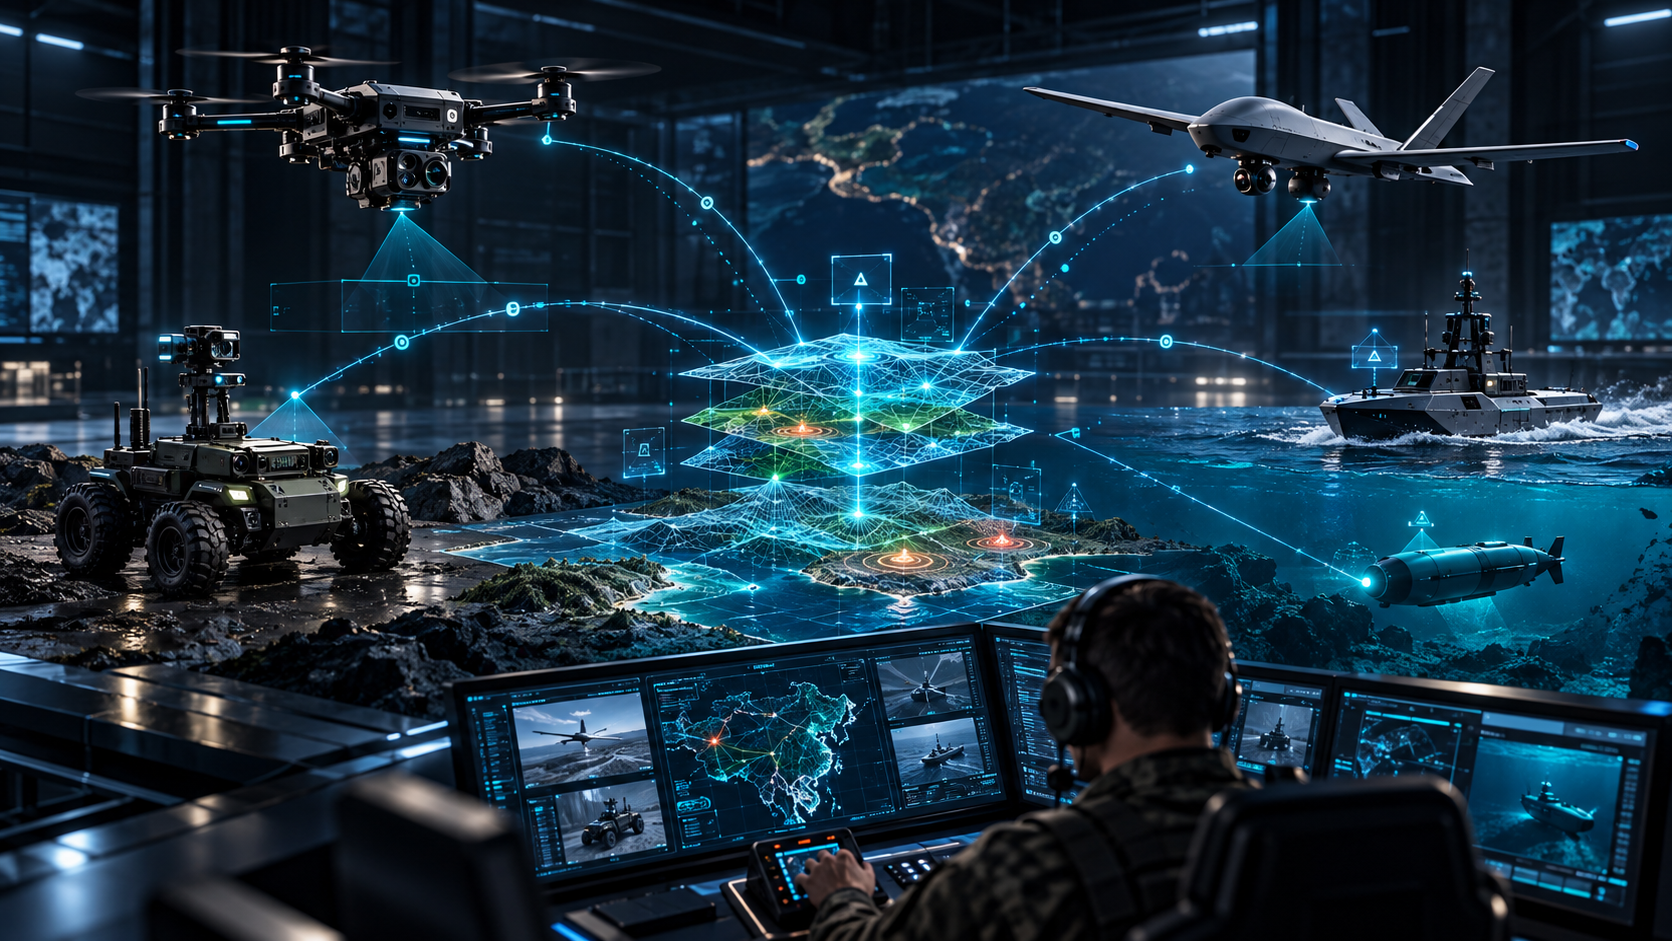
Command & control nei sistemi autonomi multi-dominio

Una vista comune non basta

Visualizzare più asset sulla stessa schermata è utile, ma non garantisce coordinamento. Il C2 deve conoscere identità, capacità, stato, missione e vincoli di ogni piattaforma; deve anche distinguere informazioni correnti, stime e dati non più validi.
La vista operativa comune nasce da modelli coerenti e regole condivise. Se ogni sottosistema usa nomi, coordinate, tempi o livelli di allarme differenti, l’interfaccia può apparire unificata mentre le decisioni restano fragili.
Missioni, ruoli e human-in-the-loop

Il livello di autonomia deve essere associato a responsabilità e autorizzazioni. Chi può creare una missione? Chi può avviarla, modificarla o interromperla? Quali eventi richiedono conferma? Quali azioni possono essere eseguite localmente dall’asset per raggiungere uno stato sicuro?
Il modello human-in-the-loop non è un’aggiunta grafica. Richiede notifiche comprensibili, priorità, tempi di risposta e informazioni sufficienti per decidere. Troppe segnalazioni generano rumore; troppo poche nascondono il degrado. La progettazione deve essere verificata con gli utenti reali.
Dati, eventi e condizioni degradate
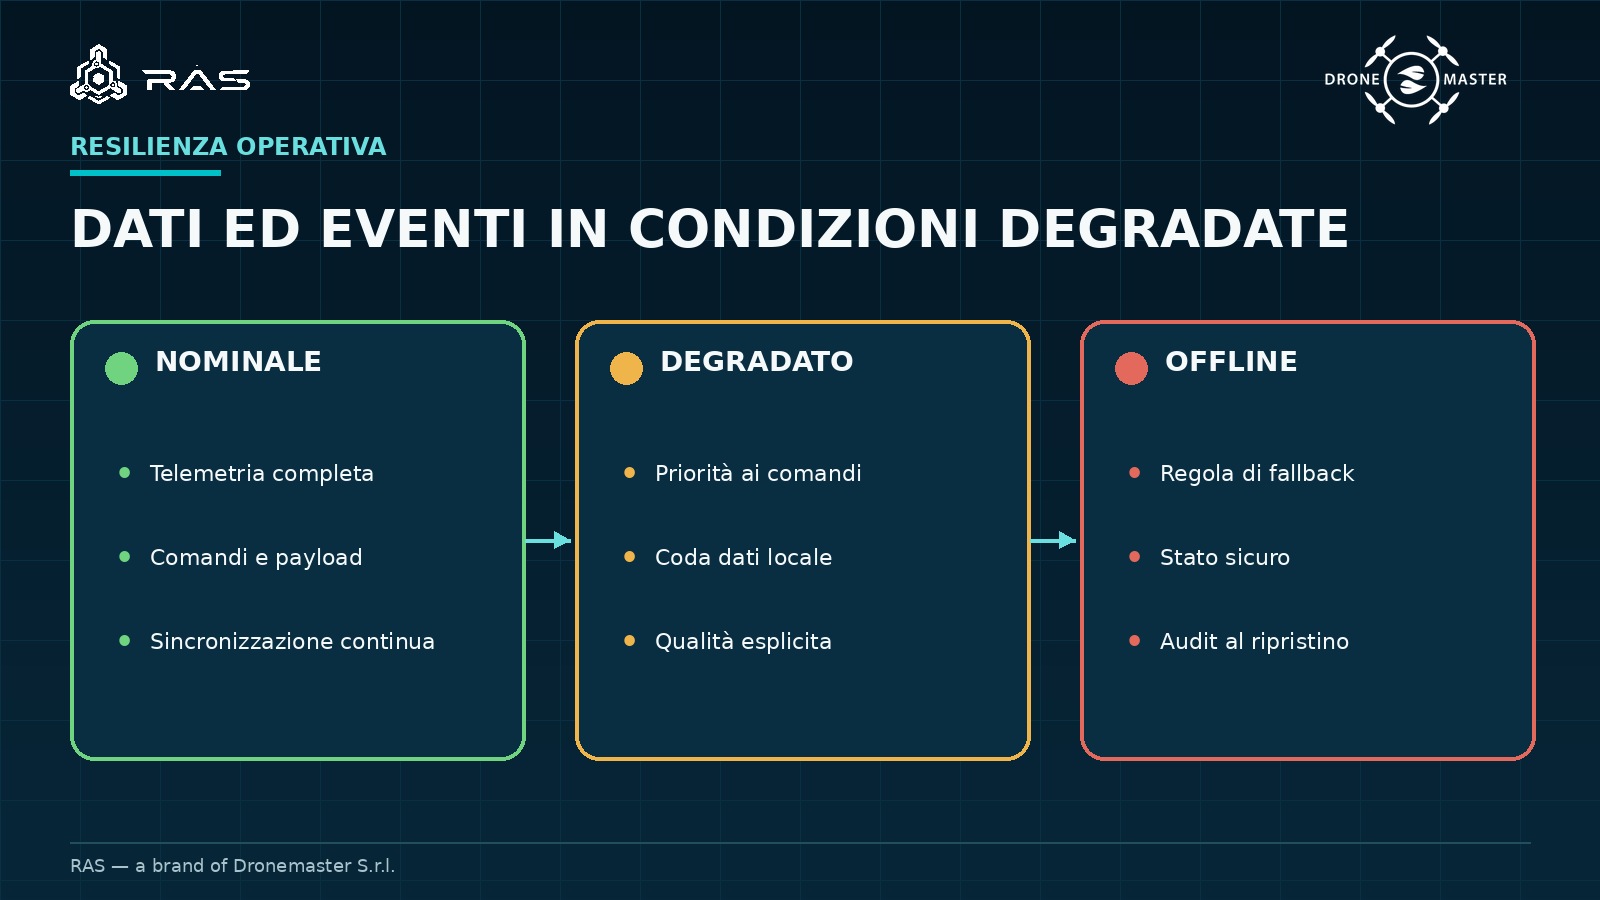
Un C2 deve distinguere telemetria, payload, eventi, comandi e log. Questi flussi hanno priorità e requisiti diversi. In presenza di banda limitata, il sistema può dover mantenere comando e stato essenziale, rinviando il trasferimento dei dati più pesanti.
Timestamp, qualità, origine e versione sono parte del dato. Quando la connessione ritorna, sincronizzazione e gestione dei conflitti devono preservare la tracciabilità. Anche il comportamento offline dell’asset deve essere definito: proseguire, attendere, rientrare o adottare uno stato sicuro.
Interoperabilità e ciclo di vita

L’integrazione deve sopravvivere agli aggiornamenti. Interfacce versionate, adattatori, test di regressione e osservabilità riducono il rischio che una modifica a un asset interrompa l’ecosistema. Il C2 deve inoltre poter esportare o ricevere informazioni dai sistemi rilevanti del cliente.
RAS-C2, RAS-SENSE e RAS-LINK rappresentano questi livelli trasversali. La configurazione concreta dipende da asset, reti, policy, processi e requisiti del progetto; per questo l’architettura va qualificata e validata caso per caso.
Checklist per un workshop C2

Il workshop C2 deve partire dal lavoro da coordinare. Elencare soltanto schermate e funzioni software rischia di nascondere decisioni, permessi e condizioni degradate.
- Missioni e asset, inclusi stati e capacità rilevanti.
- Utenti, ruoli, autorizzazioni e passaggi human-in-the-loop.
- Eventi prioritari, soglie, escalation e tempi di risposta.
- Reti, bande, perdita di collegamento e comportamento offline.
- Sistemi esterni, log, audit e requisiti di ciclo di vita.
Il risultato utile è una prima architettura con flussi, owner, interfacce critiche e ipotesi da validare.
Domande frequenti sul command & control

Un C2 deve controllare direttamente ogni asset? Non sempre. Può orchestrare missioni o scambiare stato con sottosistemi locali; responsabilità e confini vanno definiti nell’architettura.
Come si evita il sovraccarico dell’operatore? Con priorità, aggregazione, interfacce testate e automazioni trasparenti. Il numero di dati visibili non equivale alla qualità della decisione.
Il C2 può integrare sistemi esistenti? Sì, se protocolli, modelli dati, policy e versioni sono accessibili e compatibili con il risultato richiesto.
Progettare la decisione, non soltanto la schermata

Un workshop C2 efficace parte da missioni, utenti, eventi critici, sistemi da integrare e comportamento atteso in caso di guasto.
Parla con un System Integrator Dronemaster per costruire una prima architettura.
RAS — a brand of Dronemaster S.r.l.
Leggi anche:
- Droni cargo nei rifugi dell’Alto Adige: la logistica alpina diventa programmabile
- Robotica subacquea per ispezionare le infrastrutture
- RAS System integration robotica: dalla piattaforma al sistema
- Droni e IA: la nuova architettura per la mappatura e il monitoraggio fluviale
- RAS: robotica autonoma integrata da Dronemaster
- Drone Rega per il soccorso alpino: BVLOS, Lifeseeker e IA
- Soccorso in montagna in Piemonte: la Valsesia si dota di un drone con ARTVA e termocamera
Richiedi
info
Sovvenzioni
Con riferimento all’art. 1 comma 125 della Legge 124/2017, qui di seguito sono riepilogate le sovvenzioni ricevute nell’anno 2022:
Soggetto erogante: Stato Italiano
Contributo ricevuto: 16.398
Causale: Bonus investimenti L.160/19
Certificazioni
In quanto Operatore/Pilota con autorizzazioni Enac n. 3975 e n. 4488 tutti i nostri servizi sono assoggettati al rispetto del Regolamento dei Mezzi Aerei a Pilotaggio Remoto ed in particolare all’ art. 8
Scopri le certificazioni