
La nave madre cinese per droni subacquei: il progetto XXLUUV
Pechino non ha confermato la natura del programma, la destinazione della nave o la sua futura appartenenza alla Marina dell’Esercito Popolare di Liberazione. Mancano inoltre informazioni ufficiali su dislocamento, propulsione, sistemi di comando, capacità di manutenzione e configurazione dei veicoli imbarcati. L’identificazione della piattaforma deriva pertanto da un’analisi OSINT fondata sulla geometria dello scafo, sull’organizzazione degli spazi interni e sul confronto con i grandi UUV già osservati durante le prove condotte nelle acque di Hainan.
Il dato tecnologicamente rilevante non è la sola presenza di un nuovo scafo, ma la costruzione di una possibile architettura di supporto destinata a rendere persistente e ripetibile l’impiego degli XXLUUV. La nave potrebbe integrare trasporto, lancio, recupero, manutenzione, riconfigurazione del payload e gestione dei dati, trasformando mezzi finora associati ad attività sperimentali costiere in componenti di un sistema navale distribuibile.
Architettura navale e sistema di lancio e recupero

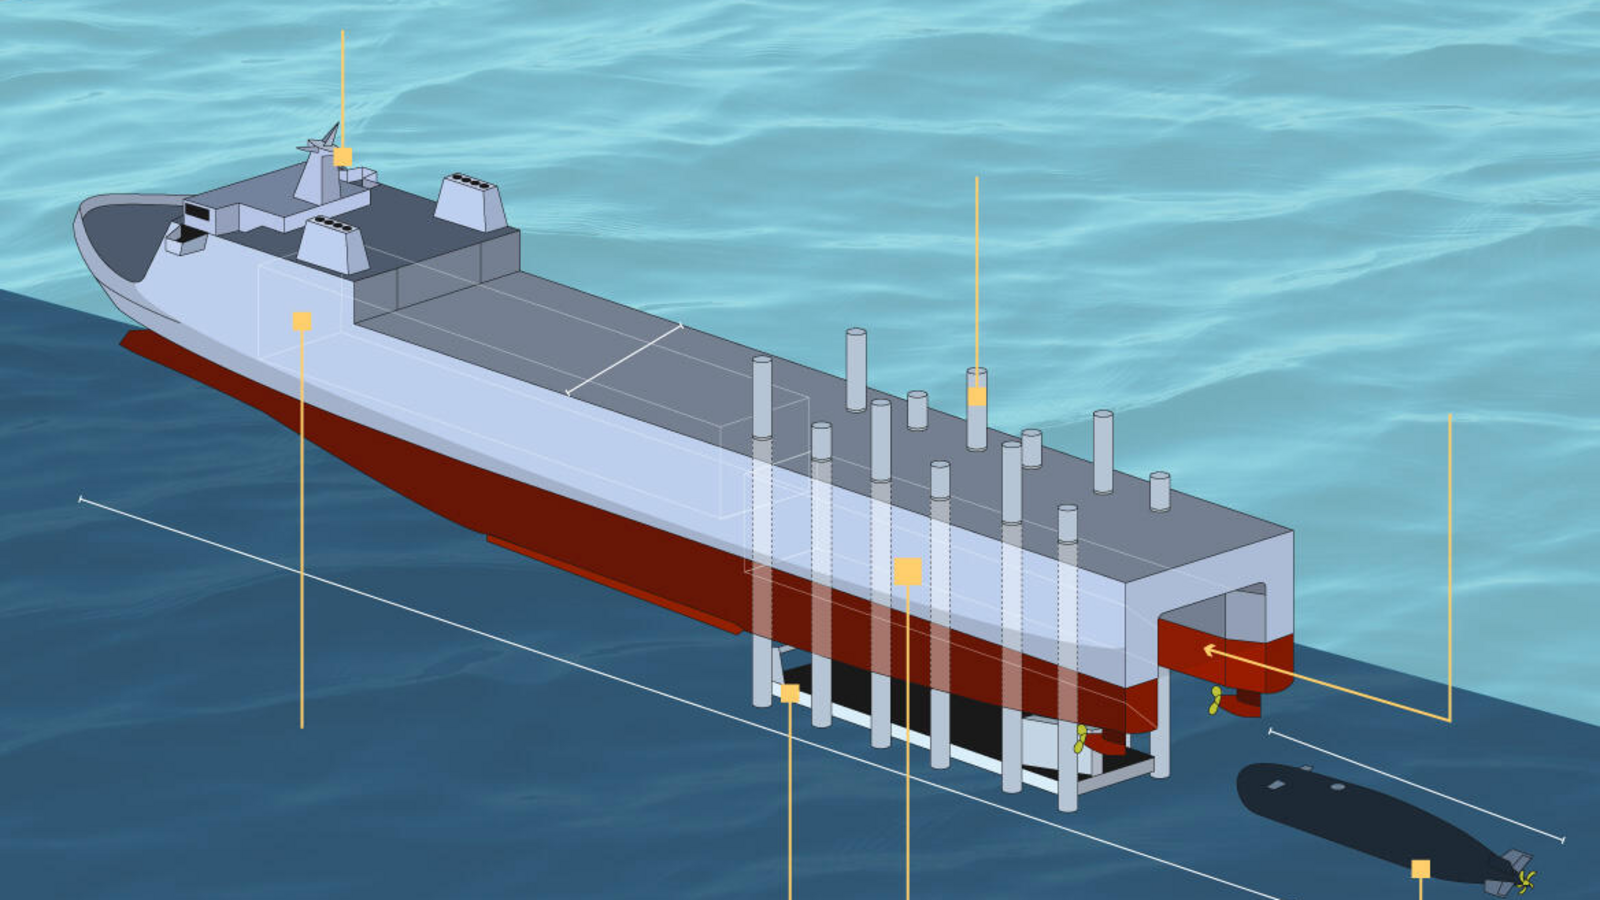
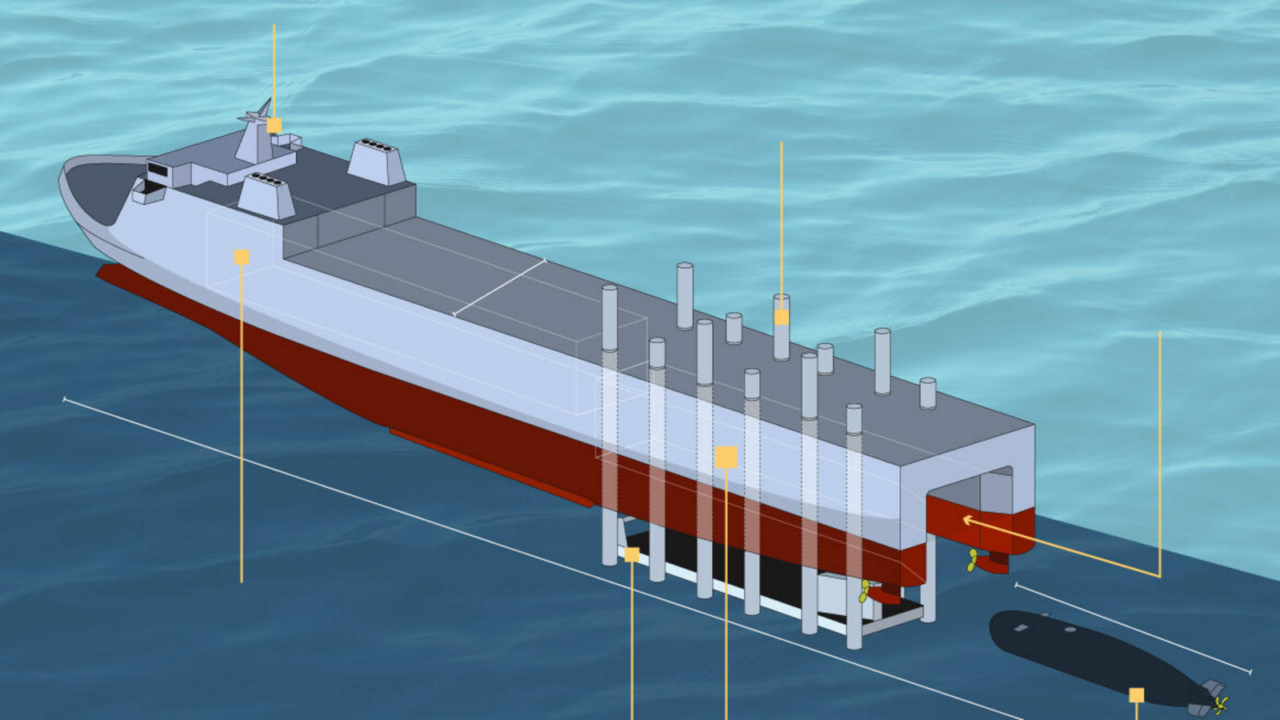
La sezione poppiera costituisce l’elemento più distintivo della piattaforma. Lo scafo presenta una cavità operativa aperta inferiormente, all’interno della quale potrebbe essere installata una grande culla mobile sostenuta da dodici strutture verticali. La configurazione suggerisce un sistema LARS, Launch and Recovery System, dimensionato per veicoli subacquei di massa nettamente superiore rispetto agli UUV normalmente movimentati mediante gru o telai ad A.
La culla verrebbe abbassata sotto la linea di galleggiamento mantenendo il veicolo vincolato fino al raggiungimento di un assetto idrostatico stabile. Durante il recupero, il mezzo dovrebbe allinearsi con la struttura immersa, essere assicurato e quindi sollevato all’interno dello scafo. Il sistema ridurrebbe i carichi dinamici generati dall’oscillazione di un veicolo sospeso, ma richiederebbe un controllo preciso della posizione relativa tra nave, culla e XXLUUV.
La manovra presuppone capacità di station keeping, sensoristica dedicata all’avvicinamento e procedure affidabili per l’acquisizione del veicolo. Le immagini disponibili sembrano mostrare apparati compatibili con propulsori azimutali nella zona poppiera, una soluzione coerente con l’esigenza di mantenere posizione e orientamento durante le operazioni. La presenza e la configurazione di un sistema di posizionamento dinamico non sono tuttavia confermate.
Immediatamente a proravia della zona di recupero si sviluppa un hangar coperto. In base alle proporzioni osservate, Naval News valuta che possa accogliere fino a quattro grandi XXLUUV oppure una combinazione più articolata di veicoli subacquei di classe inferiore. Lo spazio interno dovrebbe comprendere sistemi di movimentazione, diagnostica, alimentazione, gestione termica e preparazione dei payload, ma la costruzione non è sufficientemente avanzata per determinarne l’effettivo allestimento.
L’organizzazione generale richiama un precedente concept cinese dedicato al supporto di un sommergibile da ricerca, presentato con una piattaforma di recupero analoga ma su scala inferiore. Nel nuovo scafo, l’aumento delle dimensioni e l’introduzione di un hangar chiuso indicano requisiti di protezione, manutenzione e disponibilità operativa difficilmente riconducibili a una semplice unità oceanografica.
XXLUUV cinesi: scala, configurazioni e carico di missione

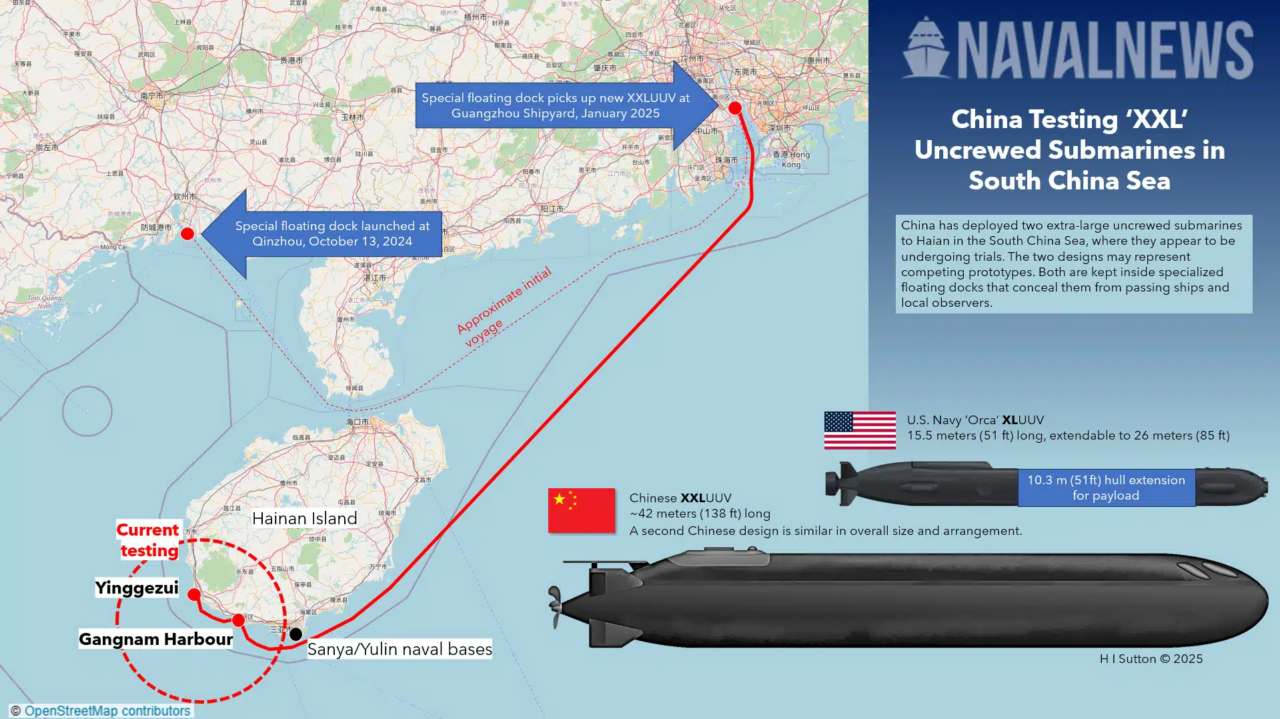
Almeno due veicoli subacquei cinesi di dimensioni eccezionali sono stati osservati in fase di sperimentazione nelle acque di Hainan. Le lunghezze stimate, rispettivamente di circa 35 e 45 metri, collocano i mezzi oltre la categoria XLUUV e in una fascia dimensionale prossima a quella dei sottomarini costieri con equipaggio.
Il confronto con l’Orca XLUUV statunitense richiede cautela. I prototipi cinesi non sono sei oppure otto volte più lunghi, ma potrebbero raggiungere multipli comparabili in termini di volume o massa. La sezione dello scafo, la distribuzione interna e la configurazione propulsiva restano elementi essenziali per qualsiasi valutazione sulle reali capacità di carico.
L’eliminazione dei compartimenti abitabili consente teoricamente di destinare una quota maggiore del volume interno a sistemi energetici, sonar, apparati ISR, mine, siluri, payload modulari o veicoli subacquei secondari. Nessuna di queste configurazioni è stata però documentata in modo conclusivo. Le missioni attribuite agli XXLUUV devono pertanto essere considerate possibilità tecniche, non capacità operative già validate.
Le dimensioni dei mezzi suggeriscono comunque una ricerca di persistenza e capacità di carico superiore rispetto ai tradizionali UUV da ricognizione. Un XXLUUV potrebbe essere configurato per la sorveglianza di aree marittime estese, il rilascio di sensori sul fondale, la mappatura batimetrica, la guerra di mine, il supporto alla guerra antisommergibile o l’impiego di sistemi più piccoli da posizioni avanzate.
Rimangono sconosciuti propulsione, capacità energetica, velocità, autonomia immersa e firma acustica. Le stime di percorrenza associate a concetti industriali cinesi analoghi non possono essere trasferite automaticamente ai prototipi osservati. Analogamente, l’ampio volume disponibile non dimostra l’esistenza di un sistema affidabile di navigazione autonoma a lungo raggio o di un software mission-critical già qualificato.
Dalla sperimentazione costiera al supporto navale avanzato

I grandi prototipi cinesi sono stati finora associati a bacini galleggianti specializzati. Questa infrastruttura permette di occultare parzialmente i mezzi in porto, trasportarli verso le zone di prova e condurre il lancio direttamente dal bacino. La soluzione è funzionale alla sperimentazione, ma rimane dipendente da rimorchiatori, strutture costiere e condizioni ambientali compatibili.
Una piattaforma semovente modificherebbe radicalmente la catena logistica. Gli XXLUUV potrebbero essere trasferiti verso l’area d’impiego senza consumare una parte significativa della propria riserva energetica e senza esporre durante il transito sensori, superfici di controllo e sistemi di comunicazione. La nave concentrerebbe inoltre personale tecnico, ricambi, capacità diagnostiche e apparecchiature per la riconfigurazione del carico di missione.
Il vantaggio operativo non coincide quindi soltanto con un’estensione del raggio d’azione. La nave consentirebbe di spostare il punto di generazione della missione, ridurre i tempi tra due sortite e recuperare il mezzo più vicino all’area operativa. La combinazione tra trasporto protetto e manutenzione avanzata potrebbe aumentare la disponibilità complessiva dei veicoli anche senza modificarne le prestazioni individuali.
Il modello appare differente rispetto all’impostazione adottata dagli Stati Uniti con Orca, progettato per partire autonomamente da un’infrastruttura portuale e rientrarvi al termine della missione. La soluzione cinese sembra privilegiare un rapporto più stretto tra veicolo e unità di supporto, accettando la dipendenza da una nave madre in cambio di maggiore capacità di carico, assistenza tecnica avanzata e flessibilità nel posizionamento iniziale.
La piattaforma potrebbe inoltre impiegare una composizione variabile di mezzi. Un hangar dimensionato per quattro XXLUUV offrirebbe spazio sufficiente per imbarcare un numero superiore di UUV più piccoli, consentendo di configurare il gruppo in funzione di missioni ISR, posa di sensori, contromisure mine o interventi sul fondale.
Comando, controllo e autonomia nel dominio subacqueo
La maturità del sistema dipenderà meno dalla sola piattaforma navale e più dall’architettura C2 costruita attorno ai veicoli. Nel dominio subacqueo non è disponibile un collegamento a banda larga persistente equivalente alle comunicazioni radio impiegate dai droni aerei. I canali acustici presentano capacità limitata, latenza, vulnerabilità al rumore ambientale e prestazioni fortemente dipendenti dalle condizioni oceanografiche.
Per operare su distanze estese, un XXLUUV deve quindi disporre di autonomia missionale reale. Non basta seguire una serie di waypoint: il sistema deve aggiornare la propria navigazione, interpretare i dati dei sensori, reagire agli ostacoli, riconoscere condizioni degradate e applicare regole di abort o rientro senza attendere istruzioni continue.
L’emersione periodica o l’impiego di antenne affioranti possono ristabilire il collegamento satellitare, ma aumentano la probabilità di rilevamento. La nave madre potrebbe fungere da nodo di comunicazione e fusione dei dati, senza eliminare il problema della connettività con veicoli immersi e distribuiti su aree molto vaste.
Un’architettura operativa completa richiederebbe inoltre l’integrazione con satelliti, velivoli da pattugliamento marittimo, unità di superficie, boe intelligenti e sensori sul fondale. In questo contesto, la nave non sarebbe una semplice piattaforma logistica, ma il nodo di gestione di una componente subacquea inserita in una rete ISR multidominio.
Restano aperti i requisiti di cybersecurity, autenticazione dei comandi, resistenza alla guerra elettronica e gestione delle interferenze. Un sistema privo di equipaggio deve impedire la manipolazione dei dati di navigazione e garantire un comportamento prevedibile anche in caso di perdita del collegamento o compromissione parziale dei sensori.
Valutazione della maturità operativa e delle vulnerabilità sistemiche
La piattaforma introduce inoltre una concentrazione di valore operativo. Una nave lunga circa 200 metri può essere individuata e tracciata mediante sorveglianza satellitare, ricognizione aerea e raccolta elettronica. In un ambiente conteso richiederebbe una protezione articolata contro minacce aeree, missilistiche, di superficie e subacquee.
Le fasi di lancio e recupero rappresenterebbero finestre di vulnerabilità particolarmente rilevanti. Il mantenimento della posizione, la riduzione della velocità e la necessità di operare entro determinati limiti di stato del mare renderebbero il comportamento dell’unità più prevedibile. Un danno al sistema LARS potrebbe inoltre compromettere simultaneamente la disponibilità di tutti i veicoli imbarcati.
Anche gli XXLUUV presentano criticità proprie. Dimensioni maggiori consentono più energia e payload, ma possono produrre una firma acustica superiore e aumentare la complessità della propulsione, del controllo e della manutenzione. La necessità di utilizzare snorkel, antenne o altri apparati affioranti dipenderà dall’architettura energetica e potrebbe ridurre la discrezione della piattaforma.
La portata strategica del programma deve quindi essere valutata sul piano sistemico. Il progetto non certifica una superiorità operativa cinese nel dominio subacqueo, ma segnala un investimento coordinato in veicoli di grande scala, infrastrutture di prova, sistemi di recupero e supporto navale mobile. È questa integrazione, più della singola nave, a poter modificare nel medio periodo la postura subacquea cinese e il modello d’impiego dei sistemi unmanned nell’Indo-Pacifico.
[Credits: Naval News]
Leggi anche:
- RAS System integration robotica: dalla piattaforma al sistema
- Droni e IA: la nuova architettura per la mappatura e il monitoraggio fluviale
- RAS: robotica autonoma integrata da Dronemaster
- Drone Rega per il soccorso alpino: BVLOS, Lifeseeker e IA
- Soccorso in montagna in Piemonte: la Valsesia si dota di un drone con ARTVA e termocamera
- Droni agricoli contro il clima estremo: sensori aerei per proteggere i raccolti
- Droni heavy-lift nello Yunnan: sei UAV sollevano 780 kg
Richiedi
info
Sovvenzioni
Con riferimento all’art. 1 comma 125 della Legge 124/2017, qui di seguito sono riepilogate le sovvenzioni ricevute nell’anno 2022:
Soggetto erogante: Stato Italiano
Contributo ricevuto: 16.398
Causale: Bonus investimenti L.160/19
Certificazioni
In quanto Operatore/Pilota con autorizzazioni Enac n. 3975 e n. 4488 tutti i nostri servizi sono assoggettati al rispetto del Regolamento dei Mezzi Aerei a Pilotaggio Remoto ed in particolare all’ art. 8
Scopri le certificazioni