
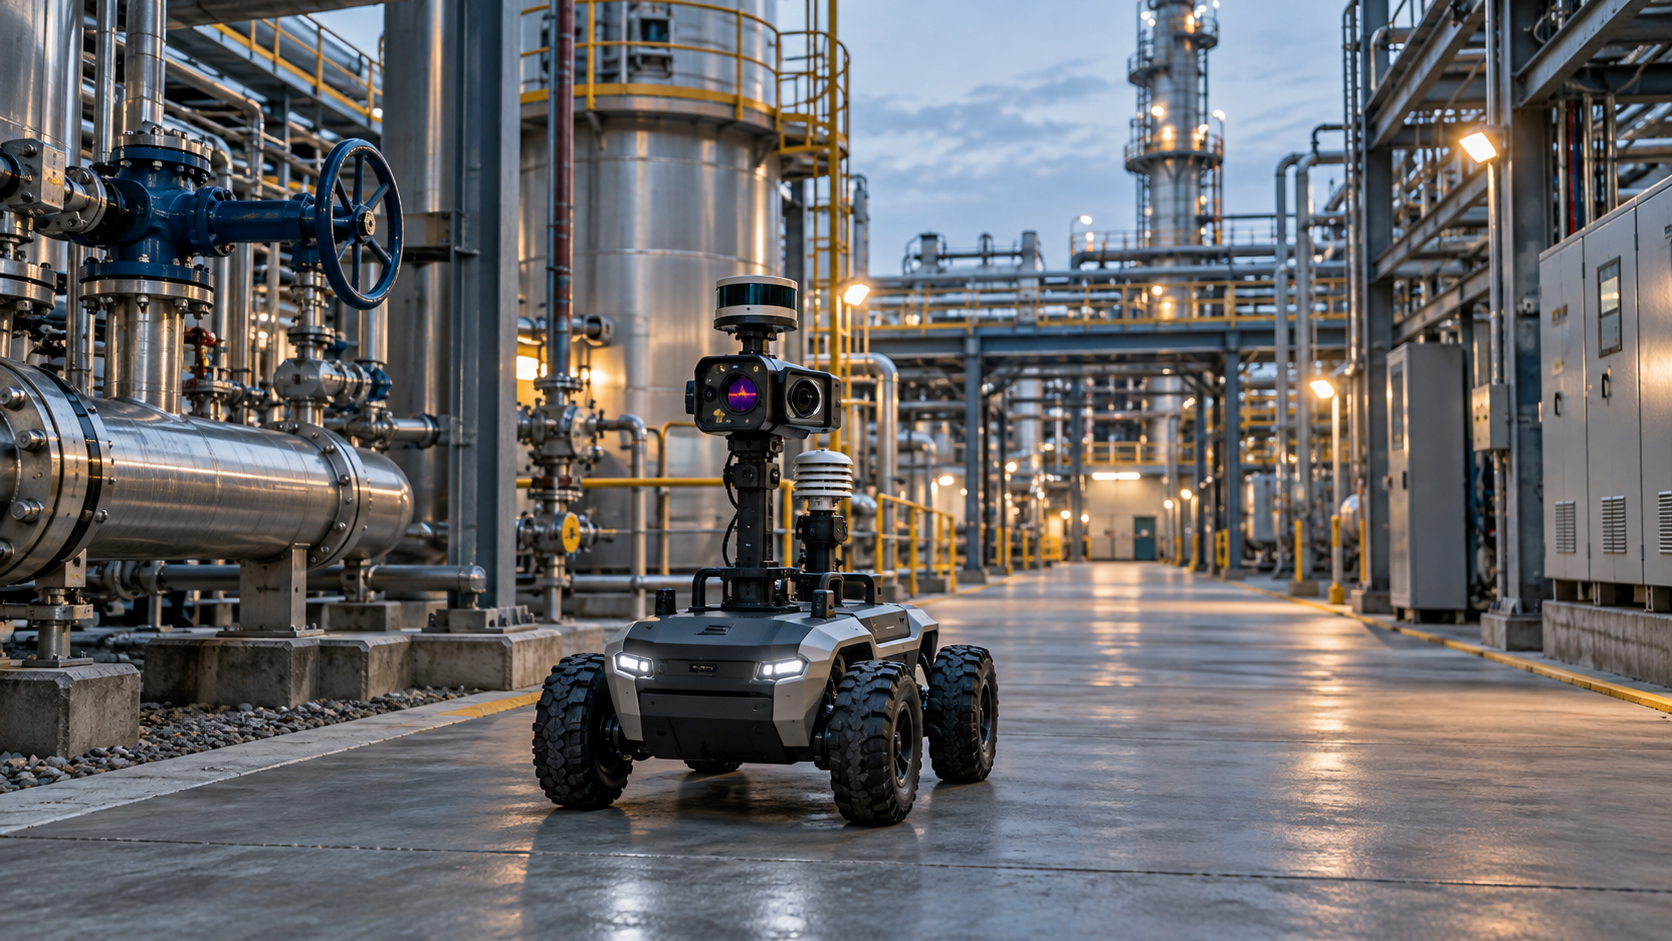
Robotica terrestre per le ispezioni industriali
Una missione di ispezione è una catena completa: percorso, mobilità, payload, qualità del dato, comunicazioni, gestione delle anomalie e restituzione verso gli strumenti di chi deve decidere.
Definire il dato prima del mezzo

Il progetto dovrebbe iniziare dall’informazione necessaria. Immagine visibile, termografia, audio, gas, vibrazioni e ricostruzione geometrica richiedono distanze, angoli, tempi di campionamento e condizioni ambientali differenti. Anche un sensore eccellente produce un dato debole se non viene posizionato o sincronizzato correttamente.
Per ogni punto d’ispezione vanno descritti qualità minima, tolleranza, frequenza e criterio di anomalia. Solo allora è possibile valutare ingombro, stabilità, altezza del payload, autonomia energetica e precisione di navigazione della piattaforma.
Mobilità e ambiente operativo

Pavimenti regolari, ghiaia, grigliati, rampe, scale, soglie e spazi confinati cambiano radicalmente la selezione del mezzo. Lo stesso vale per temperatura, umidità, polvere, illuminazione e presenza di atmosfere o aree soggette a requisiti specifici. Questi elementi non possono essere risolti con una generica dichiarazione di robustezza.
Il sopralluogo tecnico serve a mappare percorsi, punti di inversione, stazioni di ricarica o ricovero, copertura radio e modalità di recupero. È anche il momento per verificare l’interazione con persone, veicoli e procedure di stabilimento.
Autonomia, supervisione e gestione delle eccezioni

Autonomia non significa assenza di supervisione. Il sistema deve rendere visibili stato, posizione, qualità del collegamento, missione corrente ed eventi. Deve inoltre avere regole chiare per ostacoli persistenti, percorso non disponibile, dato non valido, batteria insufficiente o perdita di comunicazione.
L’operatore deve poter capire perché il robot si è fermato e quale azione è richiesta. Log e tracciabilità servono sia alla diagnosi tecnica sia al miglioramento del processo: senza queste informazioni, le eccezioni diventano interventi manuali difficili da misurare.
Criteri per un pilot industriale credibile

Un pilot rappresentativo dovrebbe includere turni, variazioni ambientali e una quota significativa delle eccezioni attese. Le metriche possono comprendere percentuale di punti raggiunti, completezza dei dati, ripetibilità del percorso, numero e durata degli interventi umani, tempo di missione e corretto inoltro degli alert.
La decisione finale non è soltanto «funziona o non funziona». Può indicare modifiche al percorso, al payload, alla rete o al processo. Lo scopo è costruire un caso operativo ed economico verificabile prima dell’estensione.
Checklist per il sopralluogo di robotica terrestre

Il sopralluogo deve produrre dati progettuali, non soltanto fotografie dell’area. Una traccia comune aiuta operations, HSE, IT-OT e integratore a osservare gli stessi vincoli.
- Percorso nominale, deviazioni, passaggi minimi, pendenze e superfici.
- Punti di ispezione, distanza utile e orientamento del payload.
- Persone, mezzi, porte, ascensori o procedure che interferiscono con la missione.
- Copertura e qualità della rete lungo l’intero percorso.
- Ricarica, ricovero, manutenzione e recupero manuale in sicurezza.
Le evidenze raccolte alimentano una matrice di compatibilità e definiscono quali condizioni debbano entrare nel pilot.
Domande frequenti sulle ispezioni con UGV

Un quadrupede è sempre preferibile a un rover? No. Mobilità, stabilità del payload, durata, manutenzione e costo operativo vanno confrontati sul percorso reale.
Il robot può sostituire ogni ronda manuale? Non è un obiettivo automatico. Il progetto identifica attività ripetibili, condizioni escluse ed eccezioni che restano al personale.
Come si misura il beneficio? Con indicatori concordati: esposizione evitata, copertura, frequenza, qualità del dato, interventi umani, tempo e costo del processo.
Progettare l’ispezione come processo

RAS-G inquadra la robotica terrestre come parte di un sistema di dati e decisioni. Per valutare un impianto o un percorso, parlate con un System Integrator Dronemaster e portate una mappa dell’area, i punti di controllo e gli output richiesti.
RAS — a brand of Dronemaster S.r.l.
[Credits: Dronemaster]
Leggi anche:
- RAS System integration robotica: dalla piattaforma al sistema
- Droni e IA: la nuova architettura per la mappatura e il monitoraggio fluviale
- RAS: robotica autonoma integrata da Dronemaster
- Drone Rega per il soccorso alpino: BVLOS, Lifeseeker e IA
- Soccorso in montagna in Piemonte: la Valsesia si dota di un drone con ARTVA e termocamera
- Droni agricoli contro il clima estremo: sensori aerei per proteggere i raccolti
- Droni heavy-lift nello Yunnan: sei UAV sollevano 780 kg
Richiedi
info
Sovvenzioni
Con riferimento all’art. 1 comma 125 della Legge 124/2017, qui di seguito sono riepilogate le sovvenzioni ricevute nell’anno 2022:
Soggetto erogante: Stato Italiano
Contributo ricevuto: 16.398
Causale: Bonus investimenti L.160/19
Certificazioni
In quanto Operatore/Pilota con autorizzazioni Enac n. 3975 e n. 4488 tutti i nostri servizi sono assoggettati al rispetto del Regolamento dei Mezzi Aerei a Pilotaggio Remoto ed in particolare all’ art. 8
Scopri le certificazioni