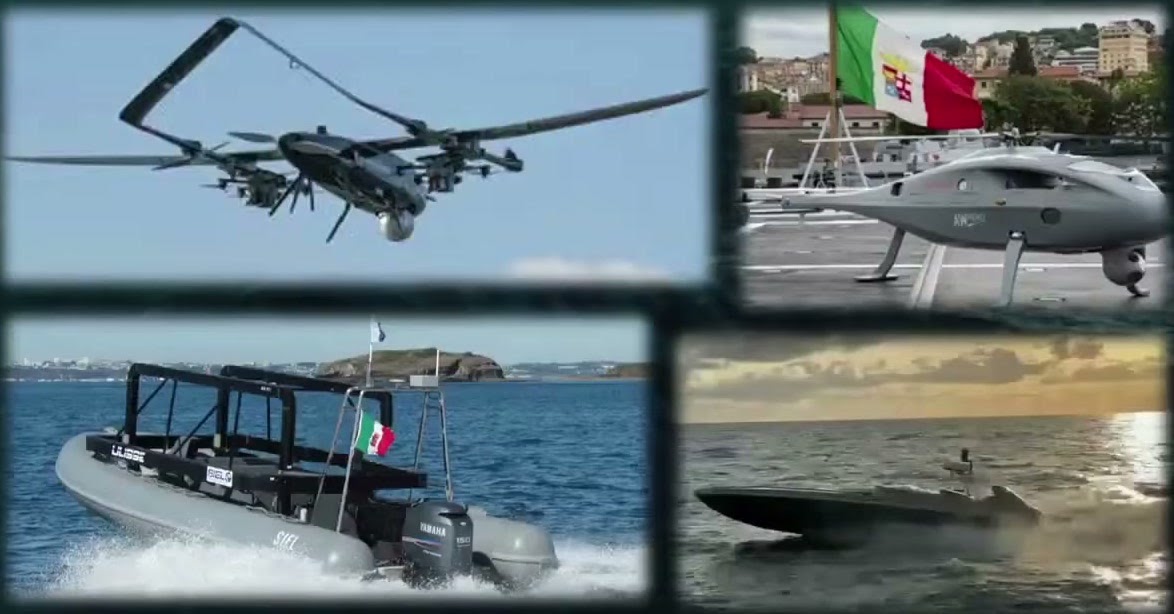
La Marina Militare sta portando il programma unmanned oltre la dimensione sperimentale, con l’obiettivo di integrare piattaforme aeree e di superficie nell’architettura operativa delle proprie unità. La prospettiva illustrata al Sea Drone Tech Summit 2026 individua nel periodo 2028-2029 il passaggio verso una capacità più strutturata, destinata a trovare nelle nuove FREMM EVO uno dei primi riferimenti di flotta. Il programma non riguarda quindi il semplice imbarco di droni, ma la costruzione di un sistema navale multidominio nel quale sensori, collegamenti, piattaforme remote e sistemi di comando concorrano alla stessa missione.
Il tema centrale è l’assorbimento delle piattaforme unmanned all’interno dei processi della nave. Pianificazione, assegnazione dei task, condotta della missione, raccolta dei dati e riconfigurazione dell’assetto devono poter essere gestite attraverso una catena di comando coerente, senza moltiplicare consolle, procedure e figure operative per ogni nuovo sistema. È su questo livello che si misura la differenza tra un drone semplicemente trasportato a bordo e una capacità unmanned organica alla forza navale.
La roadmap procede attraverso le campagne OPEX avviate dalla Marina per sottoporre tecnologie, architetture e procedure a verifiche condotte in scenari rappresentativi. Dal 2025 sono state sviluppate quattro attività sperimentali, con il coinvolgimento della Squadra Navale, dei centri tecnici della Forza Armata e delle imprese impegnate nella produzione di piattaforme, payload, datalink e software. L’obiettivo è ridurre il rischio tecnologico prima dell’integrazione a bordo, valutando l’intero ecosistema operativo navale e non la prestazione isolata del singolo mezzo.
OPEX come strumento di sviluppo capacitivo

Le campagne OPEX rispondono all’esigenza di colmare la distanza tra una tecnologia dimostrata dal costruttore e una capacità effettivamente impiegabile dalla Forza Armata. Una piattaforma può raggiungere un livello elevato di maturità tecnica e risultare comunque inadatta all’imbarco se non soddisfa requisiti di interoperabilità, sicurezza, compatibilità elettromagnetica, manutenibilità e inserimento nelle procedure di bordo. La sperimentazione operativa consente di verificare questi fattori con personale militare, assetti reali e condizioni ambientali non riproducibili integralmente in laboratorio.
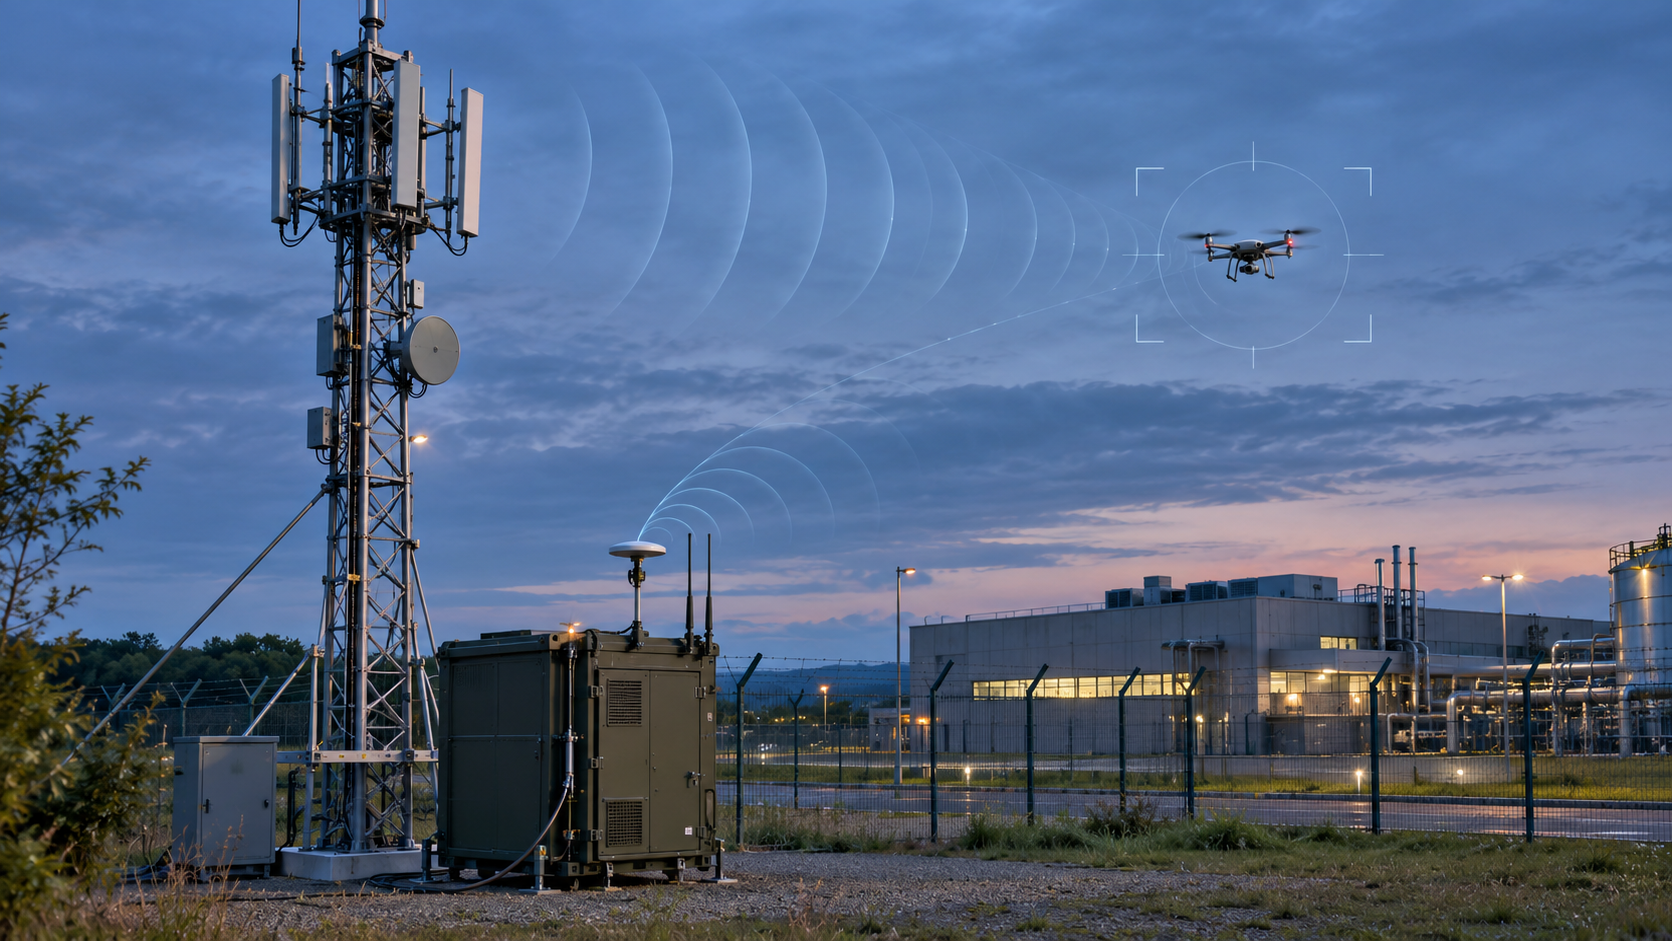
L’attività di de-risking condotta nel 2026 presso MARICENTADD ha interessato UAV, UGV e USV insieme a radar, sistemi C-UAS, infrastrutture di comando e controllo e reti mobili dispiegabili. Le verifiche hanno riguardato l’integrazione con i sistemi C2, la resilienza delle comunicazioni, la compatibilità tra apparati e il comportamento delle piattaforme in presenza di vincoli elettromagnetici. Questa impostazione permette di valutare il sistema di sistemi come insieme operativo, facendo emergere dipendenze e incompatibilità che una prova separata non potrebbe rilevare.
Validazione operativa e maturazione industriale
Il ricorso diretto agli operatori della Marina rappresenta un ulteriore elemento qualificante. Ergonomia delle interfacce, carico cognitivo, chiarezza degli allarmi e gestione delle eccezioni incidono sulla disponibilità della capacità quanto autonomia, velocità o portata dei sensori. Un’architettura destinata alla flotta deve poter essere impiegata durante una missione complessa senza imporre un’organizzazione parallela o trasferire sull’equipaggio un volume di attività incompatibile con le funzioni già assegnate.
Il programma OPEX assume così il valore di un processo di sviluppo capacitivo condiviso. La Marina definisce requisiti e condizioni d’impiego, mentre l’industria può intervenire sulle configurazioni prima che soluzioni ancora immature vengano consolidate in programmi di acquisizione. Per i droni navali italiani, questo passaggio è determinante perché consente di orientare l’evoluzione tecnologica verso esigenze operative misurabili, riducendo il rischio di sistemi formalmente avanzati ma difficili da integrare.
Nave San Giorgio e l’impiego multidominio delle piattaforme unmanned

La sperimentazione condotta nel giugno 2026 su Nave San Giorgio costituisce uno dei passaggi più rilevanti del programma. L’unità ha ospitato circa venti piattaforme aeree e di superficie, insieme a quasi duecento tecnici delle aziende partecipanti. La scala dell’attività ha permesso di superare la tradizionale dimostrazione concentrata su un singolo drone, verificando la compresenza di assetti eterogenei all’interno di una missione navale distribuita.
Le prove hanno interessato il varo e il recupero degli USV attraverso il bacino allagabile e le gru di bordo, il controllo delle piattaforme dalla nave e il trasferimento della loro gestione verso stazioni terrestri. L’handover tra nodi differenti rappresenta una funzione essenziale per operazioni prolungate, nelle quali la responsabilità della missione può passare dall’unità navale a un centro a terra o a un’altra piattaforma senza interrompere la continuità tattica.
Il recupero di un mezzo unmanned in navigazione concentra problemi idrodinamici, meccanici e organizzativi. Moto relativo, stato del mare, vento, spazi di manovra e sicurezza del personale devono essere considerati insieme alla precisione della navigazione autonoma. La riuscita dell’operazione dipende dalla qualità dell’interazione tra piattaforma, sistemi di bordo e squadra di coperta, non dalla sola capacità del drone di raggiungere autonomamente un punto prestabilito.
Dal mission package al Multi Capability Carrier
Nave San Giorgio ha consentito inoltre di approfondire il concetto di Multi Capability Carrier, basato sull’impiego di moduli, stazioni di controllo e mission package riconfigurabili. L’unità non viene vincolata permanentemente a una singola funzione, ma può essere predisposta per coordinare combinazioni differenti di UAV e USV in relazione al compito assegnato. Ricognizione, sorveglianza, protezione della forza, raccolta informativa e supporto alle operazioni possono così essere articolati attraverso assetti selezionati per lo specifico scenario.
Questa configurazione richiede tuttavia una standardizzazione delle interfacce fisiche e digitali. Alimentazione, ricarica, stoccaggio, movimentazione, manutenzione, scambio dei dati e controllo della missione devono essere pianificati come parti della nave. In assenza di un’architettura comune, l’incremento del numero di piattaforme produrrebbe una frammentazione logistica e operativa incompatibile con l’impiego continuativo.
C2, spettro elettromagnetico e gestione della massa informativa

L’inserimento dei droni in una forza navale incontra il proprio limite più severo nell’architettura delle comunicazioni. Le unità militari concentrano radar, sistemi di guerra elettronica, comunicazioni satellitari, datalink tattici e apparati radio operanti in porzioni differenti dello spettro. Ogni nuova piattaforma introduce ulteriori flussi di comando, telemetria e payload che devono coesistere con i sensori della nave senza generare interferenze o ridurre la disponibilità dei sistemi prioritari.
La compatibilità elettromagnetica navale deve essere verificata sull’intera configurazione. Posizionamento delle antenne, potenze di trasmissione, frequenze utilizzate e comportamento degli apparati durante le differenti fasi della missione incidono sull’effettiva integrabilità del sistema. Il problema diventa ancora più complesso quando operano contemporaneamente droni provenienti da costruttori diversi, ciascuno dotato di protocolli, stazioni di controllo e requisiti di banda propri.
Le sperimentazioni hanno incluso comunicazioni resilienti e infrastrutture locali 5G dispiegabili, valutate come componenti di una rete capace di adattarsi alla configurazione della forza. La disponibilità di più canali non elimina la necessità di definire priorità, ridondanze e comportamenti degradati. Un sistema C2 navale deve sapere quali informazioni preservare in caso di riduzione della banda, quali funzioni possano essere mantenute localmente e in quali condizioni la piattaforma debba interrompere o riconfigurare autonomamente la missione.
Elaborazione dei dati e sicurezza dell’architettura
La massa informativa costituisce un vincolo altrettanto rilevante. Durante il Sea Drone Tech Summit è stato indicato un potenziale flusso complessivo nell’ordine di un terabyte al minuto per configurazioni composte da più sensori e piattaforme. Un simile volume non può essere trasferito integralmente né presentato senza mediazione agli operatori. L’architettura deve elaborare i dati in prossimità della sorgente, selezionare gli eventi significativi e inoltrare alla nave informazioni già correlate con il quadro tattico.
L’impiego dell’intelligenza artificiale navale trova qui un ambito concreto: filtraggio dei flussi, classificazione degli oggetti, correlazione tra sensori e individuazione delle anomalie. Per essere utilizzabili in un contesto operativo, questi strumenti devono però garantire tracciabilità, gestione delle versioni software e indicazione dell’affidabilità del risultato. La riduzione del carico informativo non può trasformarsi in una perdita di controllo sulla provenienza e sulla qualità del dato.
Anche la cybersecurity deve essere affrontata come requisito di progetto. L’integrazione di piattaforme eterogenee estende la superficie digitale della nave e introduce software, componenti e collegamenti che devono essere autenticati, aggiornati e monitorati. Protezione delle chiavi, segmentazione delle reti, controllo degli accessi e gestione delle vulnerabilità diventano quindi condizioni necessarie per l’impiego continuativo degli USV della Marina Militare.
FREMM EVO e integrazione dei sistemi unmanned nella flotta

La roadmap della Marina individua nel periodo 2028-2029 il possibile ingresso degli USV in una configurazione maggiormente integrata con la piattaforma navale. La tempistica coincide con l’avvicinamento alla consegna della prima FREMM EVO, prevista per giugno 2029, seguita dalla seconda unità nel giugno 2030. Le nuove fregate costituiscono quindi un banco di prova per tradurre le esperienze OPEX in requisiti permanenti di progettazione e aggiornamento.
Il disallineamento tra la vita operativa della nave e quella delle tecnologie unmanned impone un’architettura evolutiva. Una fregata rimane in servizio per diversi decenni, mentre sensori, algoritmi, collegamenti e piattaforme robotiche possono attraversare più generazioni nell’arco di pochi anni. La predisposizione per i droni non può dipendere da un determinato modello, ma deve riguardare interfacce, potenza disponibile, spazi, protocolli e capacità di calcolo aggiornabili.
Le FREMM EVO unmanned-ready dovranno assorbire nuove configurazioni senza richiedere modifiche strutturali ogni volta che una piattaforma viene sostituita. Modularità hardware, software aperto, separazione delle funzioni e gestione controllata degli aggiornamenti diventano strumenti per evitare che l’obsolescenza di un sottosistema condizioni l’intera capacità. Lo stesso principio interessa le stazioni di comando, che dovranno progressivamente superare la logica di una consolle dedicata a ogni singolo drone.
Impatto operativo sulla composizione della forza
Dal punto di vista operativo, l’integrazione di UAV e USV amplia la profondità sensoriale e la distribuzione della forza. La nave può acquisire informazioni oltre il proprio orizzonte, mantenere una presenza persistente in settori distanti o affidare a piattaforme remote attività caratterizzate da un livello di esposizione non giustificabile per l’unità principale. Il vantaggio non deriva dall’autonomia considerata in astratto, ma dalla possibilità di assegnare e riconfigurare questi assetti all’interno della medesima catena decisionale navale.
Il programma italiano si colloca quindi in una trasformazione più ampia della dottrina marittima, nella quale piattaforme con e senza equipaggio operano come nodi complementari della stessa formazione. Le attività condotte su Nave San Giorgio e la predisposizione delle FREMM EVO indicano un percorso industriale e operativo definito: sperimentare in mare, consolidare le architetture, qualificare le interfacce e trasferire sulle nuove unità soltanto le capacità che abbiano dimostrato affidabilità, interoperabilità e sostenibilità logistica.
[Credits: RID]
Leggi anche:
- Tecnologie antidroni 4G/5G: accordo LMT-Thales Italia
- Niguarda testa i droni BVLOS per il trasporto di farmaci e campioni biologici
- Il T-150 diventa anti-drone: intercettazioni multiple con i razzi APKWS
- Forum Polizia Locale 2026: sicurezza territoriale, Protezione Civile e sistemi a pilotaggio remoto
- Droni cargo nei rifugi dell’Alto Adige: la logistica alpina diventa programmabile
// feed aggiornamenti